
Cobot – definicja i zasada działania
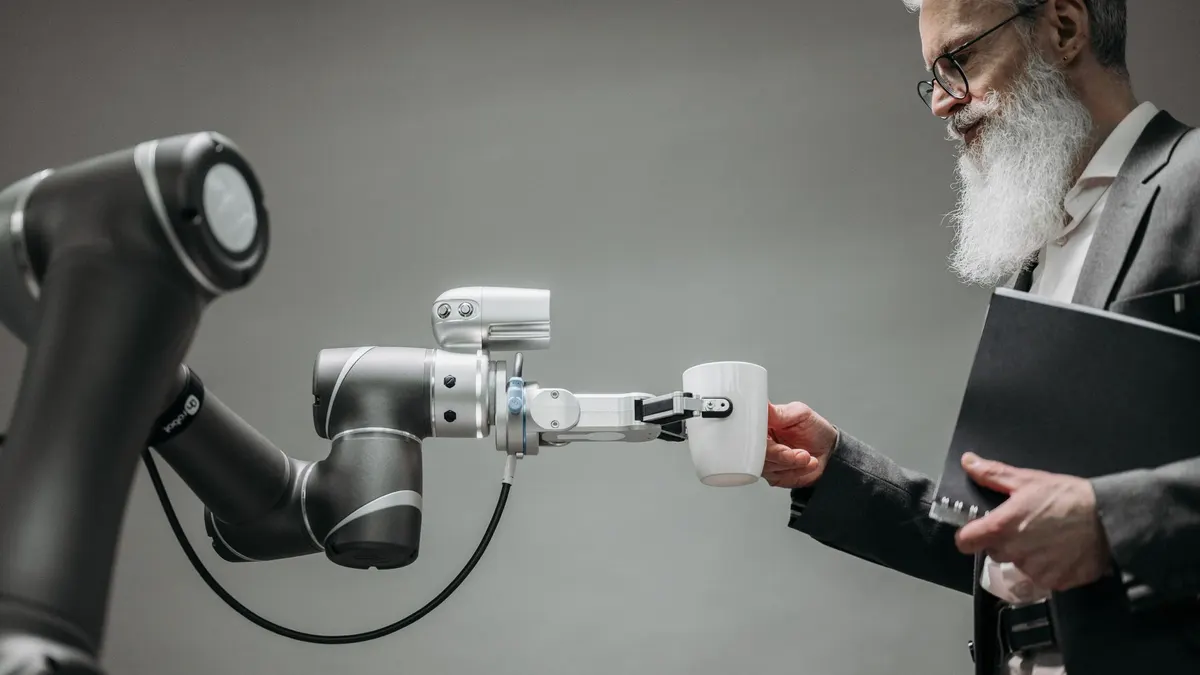
Robot współpracujący (cobot) to robot przeznaczony do pracy w aplikacji, w której człowiek i system robotyczny mogą współdzielić zadanie lub przestrzeń po zastosowaniu właściwych środków ochronnych. Terminologię porządkuje ISO 8373:2021, a bezpieczeństwo aplikacji rozwijają ISO/TS 15066 i ISO 10218-2:2025. Kluczowa zasada brzmi: bezpieczna ma być cała aplikacja, nie samo ramię robota.
Z perspektywy integratora pakowania najczęstszy błąd pojawia się już na etapie zapytania ofertowego: „chcemy cobota bez klatki”. To nie jest specyfikacja techniczna. Trzeba najpierw opisać produkt, chwytak, takt, punkty odbioru i odkładania, dostęp operatora oraz ryzyko zakleszczenia dłoni.
Czym jest cobot według terminologii robotyki?
Cobot to robot przeznaczony do wykorzystania we współpracy człowiek-robot, ale dopiero zaprojektowana i oceniona aplikacja współpracująca określa, czy człowiek może bezpiecznie przebywać w jej strefie. ISO 8373:2021 rozróżnia robota, system robotyczny i zastosowanie robota, dlatego nazwa urządzenia nie zastępuje analizy stanowiska.
Ramię może mieć czujnik momentu, zaokrąglone osłony i funkcję wykrywania kolizji. To ważne cechy, lecz nie rozwiązują automatycznie problemu ostrych naroży kartonu, noża tnącego folię, podciśnieniowego chwytaka ani ładunku, który może spaść na stopę operatora.
- Cobot – ramię robotyczne ze sterownikiem i określonymi funkcjami bezpieczeństwa, lecz bez pełnego kontekstu procesu.
- Aplikacja współpracująca – robot, chwytak, produkt, osprzęt, logika PLC, strefa pracy i zasady obsługi ocenione jako całość.
- Chwytak – element roboczy, który może tworzyć ryzyko zmiażdżenia, przecięcia, podciśnienia lub upuszczenia produktu.
- Produkt – masa, środek ciężkości i powierzchnia opakowania wpływają na energię ruchu oraz powtarzalność chwytu.
- Stanowisko – przenośnik, kartoniarka, paleta i dojścia serwisowe zmieniają granice maszyny oraz sposób ochrony operatora.
Dlaczego sama nazwa „robot współpracujący” nie przesądza o bezpieczeństwie?
Sam robot współpracujący nie przesądza o bezpieczeństwie, ponieważ zagrożenie może powstać między chwytakiem a przenośnikiem, produktem a paletą albo ramieniem a stałą konstrukcją. ISO/TS 15066:2016 wskazuje, że współpraca człowiek-robot wymaga oceny konkretnego zastosowania.
Przykład: cobot odkłada słoiki do kartonu. Gdy operator wkłada przekładkę, ramię może pracować wolno i zatrzymywać się po wejściu człowieka do strefy. Ten sam robot, wyposażony w ciężki chwytak warstwowy i przenoszący zgrzewkę napojów, wymaga już zupełnie innej strategii ochronnej.
„Bezpieczeństwo w robotyce współpracującej należy oceniać na poziomie kompletnej aplikacji, uwzględniającej narzędzie, ładunek i środowisko pracy.” – parafraza wymagań ISO/TS 15066, 2016
To zdanie można potraktować jako zasadę projektową: cobot nie jest „bezpiecznym dodatkiem” do linii, tylko elementem maszyny, który trzeba poprawnie zintegrować.
Cobot a robot przemysłowy – na czym polega różnica?
Cobot a robot przemysłowy różnią się przede wszystkim sposobem planowania współpracy z człowiekiem, a nie samą możliwością wykonywania ruchu. Klasyczny robot przemysłowy często pracuje w odseparowanej celi, natomiast cobot może realizować zadanie bliżej operatora, jeśli ocena ryzyka i walidacja potwierdzą przyjęte środki ochronne (źródło: ISO 10218-2:2025).
W pakowaniu nie należy wybierać technologii wyłącznie po etykiecie „cobot”. Dla szybkiego sortowania lekkich produktów lepszy bywa robot delta, a do dużych kartonów i wysokich wydajności – klasyczny robot paletyzujący z wygrodzoną celą.
Udźwig, prędkość i zasięg – jakie kompromisy sprawdzić?
Dobór cobota wymaga sprawdzenia co najmniej pięciu parametrów: udźwigu razem z chwytakiem, zasięgu, wymaganego taktu, środka ciężkości ładunku i trajektorii. Parametry deklarowane przez producenta należy zawsze porównać z aktualną kartą katalogową konkretnego modelu oraz testem reprezentatywnego produktu.
| Cecha | Cobot | Klasyczny robot przemysłowy | Znaczenie dla pakowania |
|---|---|---|---|
| Współdzielenie przestrzeni | Możliwe po ocenie ryzyka i zastosowaniu środków ochronnych. | Zwykle wymaga odseparowanej celi lub kontrolowanego dostępu. | Wpływa na układ stanowiska i pracę operatora. |
| Prędkość cyklu | Często ograniczana, gdy człowiek przebywa blisko strefy ruchu. | Może być wyższa w odgrodzonej aplikacji. | Decyduje o zgodności z taktem kartoniarki lub przenośnika. |
| Przezbrojenie | Może być wygodne przy krótkich seriach i zmianach formatu. | Wymaga bardziej rozbudowanego programowania oraz osprzętu. | Istotne dla kosmetyków, e-commerce i produkcji kontraktowej. |
| Obciążenie | Należy liczyć produkt, chwytak, przewody i dynamikę ruchu. | Lepszy wybór przy ciężkich warstwach lub dużych kartonach. | Chroni przed błędnym doborem do paletyzacji. |
| Bezpieczeństwo | Nie wynika z nazwy urządzenia. | Nie oznacza automatycznie konieczności stałej klatki w każdej konfiguracji. | W obu przypadkach wymagane są ocena ryzyka i walidacja. |
W praktyce widzę dwa dobre zastosowania cobotów: obsługę kilku wariantów kartonów przy częstym przezbrojeniu oraz końcówkę linii, na której operator nadal wykonuje kontrolę jakości. Jeżeli takt jest bardzo krótki, robot współpracujący może stać się ograniczeniem zamiast wsparciem.
- Pakowanie kosmetyków – cobot może wkładać flakony do wkładek, gdy zmienność formatów jest większa niż wymagana prędkość.
- Case packing żywności – ramię może układać opakowania jednostkowe w kartonie, jeśli chwytak utrzymuje produkt bez jego deformacji.
- Paletyzacja lekkich kartonów – rozwiązanie ma sens po uwzględnieniu masy chwytaka i maksymalnego wysięgu.
- E-commerce – cobot może wspierać kompletację, lecz nie zastąpi systemu transportu wewnętrznego między strefami magazynu.
- Farmacja – integracja wymaga uwzględnienia czystości procesu, identyfikowalności oraz kwalifikacji stosowanej w zakładzie.
Kiedy robot przemysłowy będzie lepszy od cobota?
Robot przemysłowy będzie lepszy od cobota, gdy proces wymaga wysokiej prędkości, dużego udźwigu, długiego zasięgu albo pracy w odseparowanej celi bez stałej obecności człowieka. W takim układzie wygrodzenie i automatyczne podawanie materiału mogą podnieść wydajność bez ograniczeń wynikających z bliskości operatora.
Nie chodzi o to, aby „wygrywał” cobot lub klasyczny robot. Najpierw trzeba policzyć przepływ produktu, odrzuty, liczbę zmian formatów i realny czas pracy człowieka.
Współpraca człowiek-robot – czy cobot zawsze pracuje bez wygrodzenia?
Nie, cobot nie zawsze pracuje bez wygrodzenia. Ocena ryzyka musi objąć robota, chwytak, produkt, prędkość, trajektorię, punkty zakleszczenia i możliwość wejścia człowieka do strefy; ostre narzędzie lub ciężki ładunek mogą wymagać skanera, separacji albo osłony fizycznej zgodnie z ISO 10218-2:2025.
W dokumentacji normatywnej opisuje się cztery podstawowe sposoby współpracy. Projektant nie wybiera ich marketingowo. Dobiera je do zagrożeń i potwierdza działanie podczas walidacji.
Kiedy człowiek może wejść do strefy przy monitorowanym zatrzymaniu?
Człowiek może wejść do strefy przy monitorowanym zatrzymaniu wtedy, gdy funkcja bezpieczeństwa zatrzyma ruch robota przed wejściem operatora do chronionego obszaru. Po opuszczeniu strefy ponowne uruchomienie nie powinno tworzyć nieoczekiwanego ruchu ani zagrożenia dla osoby wykonującej obsługę.
Ten tryb sprawdza się przy ręcznym uzupełnianiu przekładek, kontroli etykiety lub odbiorze próbki. Skaner bezpieczeństwa, wyłącznik bezpieczeństwa i bezpieczne wejścia sterownika muszą działać jako część zaprojektowanego systemu.
Do czego służy prowadzenie ręczne cobota?
Prowadzenie ręczne służy do uczenia wybranych pozycji i trajektorii przez kontrolowane przemieszczanie ramienia przez operatora. Nie jest metodą ochrony przy normalnej, automatycznej produkcji, lecz funkcją używaną podczas ustawiania, przezbrojenia lub programowania.
Przykład: operator prowadzi ramię do czterech narożników palety i zapisuje punkty odkładania. Integrator nadal musi sprawdzić, czy późniejsza automatyczna trajektoria nie tworzy punktu zgniotu przy słupku, przenośniku albo magazynie kartonów.
Jak monitorowanie prędkości i odległości ogranicza ryzyko?
Monitorowanie prędkości i odległości ogranicza ryzyko przez zmniejszenie prędkości albo zatrzymanie robota, gdy człowiek zbliża się do wyznaczonej strefy. Skuteczność zależy od czasu reakcji całego układu, sposobu detekcji, drogi hamowania i geometrii stanowiska.
W linii napojowej strefa ostrzegawcza może spowalniać ramię, gdy operator zbliża się do palety, a strefa ochronna zatrzymuje ruch. To nie zwalnia z uwzględnienia ryzyka spadania zgrzewki ani ryzyka między chwytakiem a paletą.
Kiedy ograniczenie mocy i siły dopuszcza kontakt z operatorem?
Ograniczenie mocy i siły może dopuścić kontakt z operatorem tylko wtedy, gdy ocena ryzyka, konstrukcja aplikacji i walidacja potwierdzą akceptowalność kontaktu dla konkretnej części ciała oraz warunków pomiaru. ISO/TS 15066:2016 nie powinno być używane jako prosta tabela „uniwersalnie bezpiecznych” wartości.
W mojej praktyce integratorskiej swobodny kontakt najczęściej odpada nie przez samo ramię, lecz przez osprzęt: metalowe krawędzie chwytaka, wystające śruby, wąskie szczeliny i produkt o znacznej masie.
- Monitorowane zatrzymanie – robot pozostaje zatrzymany, gdy operator znajduje się w obszarze współpracy.
- Prowadzenie ręczne – operator kontroluje ruch podczas uczenia lub ustawiania, zgodnie z procedurą stanowiska.
- Monitorowanie prędkości i odległości – system dostosowuje ruch do pozycji człowieka wykrywanej przez urządzenia bezpieczeństwa.
- Ograniczenie mocy i siły – aplikacja ogranicza energię kontaktu, ale wymaga analizy narzędzia, produktu i punktów zgniotu.
- Skaner bezpieczeństwa – urządzenie wykrywa wejście do stref i przekazuje sygnał do bezpiecznej logiki sterowania.
„Środki ochronne dobiera się po identyfikacji zagrożeń i oszacowaniu ryzyka, a ich skuteczność trzeba zweryfikować.” – parafraza zasad ISO 12100
Więcej przykładów wdrożeniowych opisuje strona bezpieczeństwo robotów współpracujących.
Cobot w pakowaniu – jakie operacje może wykonywać?
Cobot w pakowaniu może wykonywać pobieranie produktów, układanie w kartonach, obsługę maszyn, etykietowanie, kompletację oraz paletyzację lekkich ładunków, jeśli udźwig obejmuje produkt i chwytak, a takt odpowiada potrzebom linii. O przydatności nie decyduje sama liczba kilogramów, lecz także zasięg, środek ciężkości i dynamika ruchu.
Jakie zadania pakowania i paletyzacji realizuje cobot?
Cobot realizuje zadania pakowania i paletyzacji najlepiej tam, gdzie ruch jest powtarzalny, produkty są stabilne, a zmiana formatu występuje częściej niż potrzeba maksymalnej wydajności. Dobrze zaprojektowane stanowisko łączy chwytak, podawanie produktu i kontrolę obecności opakowania.
- Pakowanie w kartony – cobot pobiera saszetki, pudełka lub butelki i odkłada je według układu narzuconego przez karton.
- Obsługa kartoniarki – ramię może podawać produkt do maszyny, gdy synchronizacja z PLC zabezpiecza właściwy moment ruchu.
- Etykietowanie – aplikacja może odkładać produkt pod głowicę etykietującą lub obsługiwać jego odbiór i segregację.
- Kompletacja zestawów – cobot może składać pakiety promocyjne z kilku SKU przy wsparciu systemu wizyjnego.
- Paletyzacja cobotem – ramię może układać lekkie kartony, tacki lub worki, jeśli masa i zasięg nie przekraczają warunków aplikacji.
- Depaletyzacja – możliwe jest zdejmowanie pojedynczych opakowań, gdy chwytak pewnie rozpoznaje i utrzymuje produkt.
Przy produktach o zmiennej orientacji system wizyjny może wskazać pozycję pobrania. Przy opakowaniach wrażliwych, na przykład saszetkach z płynem, chwytak trzeba testować na rzeczywistych odrzutach, nie tylko na pustej próbce.
Gdzie kończy się rola cobota w transporcie wewnętrznym?
Transport wewnętrzny to przemieszczanie materiałów między obszarami zakładu za pomocą przenośników, wózków, systemów AMR lub innych środków logistycznych. Cobot zwykle manipuluje ładunkiem na swoim stanowisku, a nie przewozi go samodzielnie przez halę.
Dobry przykład to magazyn e-commerce: AMR dowozi pojemnik do stacji, cobot przekłada produkty do kartonu, zaklejarka zamyka karton, a przenośnik kieruje go do etykietowania. Każdy element ma inną funkcję, interfejs bezpieczeństwa i wskaźnik wydajności.
Jeżeli rozważasz konkretne rozwiązanie, zobacz również cobot do pakowania, cobot do paletyzacji oraz chwytaki do cobotów.
Bezpieczeństwo cobota – jak przeprowadza się ocenę ryzyka?
Bezpieczeństwo cobota ocenia się przez określenie granic maszyny, identyfikację zagrożeń, oszacowanie ryzyka, dobór środków redukcji ryzyka, testy i walidację. ISO 12100 opisuje metodykę oceny ryzyka, a ISO 10218-2:2025 odnosi wymagania integracyjne do kompletnej aplikacji robotowej.
Stan prawny zweryfikowano na podstawie EUR-Lex w sierpniu 2026 r.: Dyrektywa 2006/42/WE pozostaje istotnym punktem odniesienia w okresie przejściowym, natomiast Rozporządzenie (UE) 2023/1230 ma być stosowane od 20 stycznia 2027 r. (źródło: EUR-Lex, 2023).
Jak krok po kroku ocenić ryzyko aplikacji cobota?
Ocenę ryzyka aplikacji cobota wykonuje się w sześciu krokach: definiuje się granice stanowiska, identyfikuje zagrożenia, szacuje ryzyko, redukuje je, testuje funkcje bezpieczeństwa i dokumentuje walidację. Każda zmiana chwytaka, produktu albo układu linii może wymagać ponownej oceny.
- Określenie granic maszyny – opis obejmuje tryby pracy, strefy dostępu, operatorów, czynności serwisowe i przewidywalne niewłaściwe użycie.
- Identyfikacja zagrożeń – analizuje się zgniatanie, ścinanie, kolizję, upadek produktu, energię ruchu oraz zagrożenia elektryczne.
- Oszacowanie ryzyka – ocenia się ciężkość możliwego urazu, częstotliwość narażenia i możliwość uniknięcia zagrożenia.
- Redukcja ryzyka – stosuje się bezpieczną konstrukcję, osłony, skanery, ograniczenie prędkości i instrukcje organizacyjne.
- Walidacja – sprawdza się rzeczywiste działanie funkcji bezpieczeństwa, czasy zatrzymania i reakcję na wejście do strefy.
- Dokumentacja – zapisuje się przyjęte założenia, wyniki testów, instrukcje, szkolenia i odpowiedzialność za zmiany.
Jak chwytak i produkt zmieniają ocenę ryzyka?
Chwytak i produkt zmieniają ocenę ryzyka, ponieważ mogą zwiększyć masę ruchomego układu, tworzyć ostre krawędzie, punkty zakleszczenia albo ryzyko upuszczenia ładunku. Ten sam cobot z miękkim chwytakiem do lekkiej saszetki i z mechanicznym chwytakiem do kartonu nie jest tą samą aplikacją pod względem bezpieczeństwa.
Przy paletyzacji należy ocenić również stabilność palety, wysokość odkładania, dostęp do narożników i możliwość wejścia operatora między ramię a stos kartonów. Przy pracy z folią analizuje się ryzyko wciągnięcia lub kontaktu z urządzeniami tnącymi.
- ISO 12100 – stanowi podstawę identyfikacji zagrożeń i metodycznej redukcji ryzyka w maszynach.
- ISO 10218-2:2025 – odnosi się do wymagań bezpieczeństwa integracji aplikacji robotów przemysłowych.
- ISO/TS 15066:2016 – wspiera analizę zastosowań współpracujących, zwłaszcza kontaktu człowieka z systemem.
- Dyrektywa 2006/42/WE – dotyczy wymagań dla maszyn wprowadzanych do obrotu w obowiązującym reżimie prawnym.
- Rozporządzenie (UE) 2023/1230 – zastępuje dyrektywę maszynową i będzie stosowane od 20 stycznia 2027 r.
Treść ma charakter informacyjny i nie zastępuje oceny ryzyka, walidacji bezpieczeństwa ani konsultacji z wykwalifikowanym integratorem lub specjalistą ds. bezpieczeństwa maszyn.
Cobot cena – co składa się na koszt stanowiska?
Cobot cena nie powinna oznaczać wyłącznie ceny ramienia, ponieważ gotowe stanowisko obejmuje także chwytak, podstawę, czujniki, zabezpieczenia, integrację PLC, dokumentację, testy, szkolenie i serwis. Wiarygodną kwotę można ustalić dopiero po specyfikacji produktu, taktu, zmian formatów i wymagań bezpieczeństwa; ceny należy potwierdzać aktualną ofertą dostawcy.
Co obejmuje budżet kompletnego stanowiska cobotowego?
Budżet kompletnego stanowiska cobotowego obejmuje sprzęt, inżynierię, bezpieczeństwo i uruchomienie, dlatego porównanie samych cen ramion prowadzi do błędnych decyzji zakupowych. Najtańszy robot może wymagać droższego chwytaka, dodatkowej podstawy, systemu wizyjnego albo rozbudowanej integracji z istniejącą linią.
- Ramię i sterownik – koszt zależy od modelu, funkcji, udźwigu, zasięgu oraz warunków środowiskowych deklarowanych przez producenta.
- Chwytak – dobiera się go do powierzchni, masy, porowatości i zmienności produktu, a nie wyłącznie do maksymalnego udźwigu ramienia.
- Podstawa i konstrukcja – muszą zapewnić sztywność, powtarzalność pozycjonowania oraz bezpieczne kotwienie stanowiska.
- System bezpieczeństwa – może obejmować skaner, osłony, kurtyny, blokady, bezpieczne funkcje napędu i elementy sterowania.
- Integracja PLC – zapewnia wymianę sygnałów z kartoniarką, przenośnikiem, etykieciarką i systemem nadrzędnym.
- Dokumentacja i walidacja – obejmują ocenę ryzyka, instrukcje, testy funkcji bezpieczeństwa oraz przygotowanie odbioru.
- Szkolenie i serwis – wpływają na czas reakcji po awarii i samodzielność zespołu utrzymania ruchu.
Jak mierzyć OEE po wdrożeniu cobota?
OEE mierzy wpływ cobota przez trzy składniki: dostępność, wydajność i jakość, zgodnie z podejściem opisanym w ISO 22400-2:2014. Krótszy czas cyklu nie poprawi OEE, jeżeli stanowisko częściej się zatrzymuje, generuje więcej odrzutów albo angażuje operatora do ciągłego korygowania chwytu.
Przed wdrożeniem zbierz dane z co najmniej reprezentatywnego okresu produkcyjnego, a po uruchomieniu porównuj je według tych samych definicji przestojów. International Federation of Robotics publikuje dane o robotyce, lecz żaden raport branżowy nie zastąpi pomiaru własnej linii.
- Dostępność – pokazuje udział planowanego czasu, w którym stanowisko rzeczywiście pozostaje gotowe do produkcji.
- Wydajność – porównuje rzeczywiste tempo z tempem referencyjnym, uwzględniając mikroprzestoje i spowolnienia.
- Jakość – obejmuje udział dobrych produktów oraz koszt odrzutów, poprawek i błędów pakowania.
- Czas obsługi operatora – mierzy, czy automatyzacja rzeczywiście uwalnia pracę, czy tylko przenosi ją do ręcznych interwencji.
- Zmiany formatu – pokazują, ile trwa przezbrojenie i czy receptury robota ograniczają straty rozruchowe.
O efektach pomiaru przeczytasz szerzej na stronie OEE linii pakującej.
Dobór cobota – kiedy rozwiązanie ma sens w pakowaniu?
Dobór cobota ma sens w pakowaniu wtedy, gdy proces jest powtarzalny, lecz wymaga elastyczności, częstych zmian formatu lub współdziałania z operatorem, a test na rzeczywistym produkcie potwierdza takt, chwyt i bezpieczeństwo. Najbezpieczniejszą decyzję zakupową daje próbne uruchomienie z reprezentatywnym kartonem, paletą i wymaganym czasem cyklu.
Jak przeprowadzić test procesu przed zakupem cobota?
Test procesu przed zakupem cobota należy przeprowadzić w pięciu etapach: zmierzyć stan obecny, przygotować reprezentatywne produkty, sprawdzić chwyt, zasymulować takt i ocenić bezpieczeństwo. Film demonstracyjny bez realnego kartonu, folii, tolerancji wymiarowej i pracy operatora nie jest dowodem wykonalności.
- Zmierz proces bazowy – zanotuj takt, przestoje, odrzuty, liczbę operatorów i czas przezbrojenia dla każdego formatu.
- Przygotuj reprezentatywne próbki – dostarcz kartony, produkty, przekładki i palety z rzeczywistymi tolerancjami produkcyjnymi.
- Sprawdź chwyt – wykonaj serię pobrań z produktem w najgorszym dopuszczalnym stanie, a nie tylko z idealną próbką.
- Przetestuj takt – uwzględnij dojazd, pobranie, odkładanie, sygnały PLC i ewentualne spowolnienie w strefie operatora.
- Oceń bezpieczeństwo – opisz wejścia operatora, czynności czyszczenia, awarie i wszystkie punkty możliwego zakleszczenia.
- Policz koszt całkowity – porównaj nie tylko zakup urządzeń, lecz także integrację, przestoje wdrożeniowe, szkolenie i serwis.
Czy cobot jest dobrym wyborem dla każdej linii pakującej?
Nie, cobot nie jest dobrym wyborem dla każdej linii pakującej, ponieważ wysokie tempo, ciężkie ładunki lub ograniczona przestrzeń mogą uzasadniać klasyczny robot przemysłowy, przenośnik albo zmianę organizacji procesu. Cobot wygrywa tam, gdzie elastyczność i łatwe przezbrojenie są warte więcej niż maksymalna prędkość pojedynczego cyklu.
Najlepsze wdrożenia zaczynają się od problemu operacyjnego: brak operatorów na końcu linii, nieergonomiczne odkładanie kartonów, częste zmiany SKU albo błędy kompletacji. Dopiero potem wybiera się model robota i chwytak.
Najczęściej zadawane pytania
Co to jest cobot?
Cobot to robot przeznaczony do zastosowań, w których człowiek i system robotyczny mogą współdzielić przestrzeń lub zadanie po spełnieniu wymagań bezpieczeństwa. Bezpieczna jest kompletna aplikacja obejmująca ramię, chwytak, produkt, sterowanie i stanowisko, a nie samo urządzenie.
Czy cobot zawsze pracuje bez wygrodzenia?
Nie. Ocena ryzyka może wykazać potrzebę wygrodzenia, skanera bezpieczeństwa, ograniczenia prędkości albo zatrzymania przy wejściu człowieka. Szczególne znaczenie mają ciężki produkt, ostre elementy chwytaka i punkty zakleszczenia.
Jakie zadania wykonuje cobot w pakowaniu?
Cobot może pakować produkty do kartonów, obsługiwać maszynę, etykietować, kompletować zestawy, podawać komponenty i paletyzować lekkie ładunki. Wykonalność zależy od taktu, masy razem z chwytakiem, zasięgu, warunków środowiskowych oraz strategii bezpieczeństwa.
Co to jest transport wewnętrzny?
Transport wewnętrzny obejmuje przemieszczanie materiałów i produktów w obrębie zakładu, między innymi przenośnikami, wózkami i robotami mobilnymi AMR. Cobot zwykle manipuluje ładunkiem na stanowisku, ale może być częścią większego przepływu materiału.
OEE – co to jest?
OEE to wskaźnik efektywności wykorzystania wyposażenia, który łączy dostępność, wydajność i jakość procesu. Przy wdrożeniu cobota trzeba mierzyć wszystkie trzy składniki, ponieważ szybszy ruch ramienia nie pomoże, jeśli wzrosną postoje albo odrzuty.
Dyrektywa maszynowa – co to jest?
Dyrektywa 2006/42/WE ustanawia wymagania dotyczące wprowadzania maszyn do obrotu w Unii Europejskiej. Zastąpi ją Rozporządzenie (UE) 2023/1230, które ma być stosowane od 20 stycznia 2027 r.; wymagania należy potwierdzić przed wprowadzeniem konkretnego stanowiska na rynek.
Cobot cena – ile kosztuje stanowisko?
Cena ramienia nie jest ceną gotowego stanowiska. Budżet obejmuje zwykle chwytak, podstawę, sterowanie, środki ochronne, integrację, ocenę ryzyka, walidację, szkolenie i serwis, dlatego aktualna wycena wymaga specyfikacji procesu oraz oferty dostawcy.
Źródła i literatura
- ISO 8373:2021, Robotics – Vocabulary.
- ISO/TS 15066:2016, Robots and robotic devices – Collaborative robots.
- ISO 10218-2:2025, Robotics – Safety requirements – Part 2.
- Parlament Europejski i Rada UE, Rozporządzenie (UE) 2023/1230 w sprawie maszyn, 2023.
- ISO 22400-2:2014, Key performance indicators for manufacturing operations management.