
Paletyzacja worków – jak dobrać chwytak i cykl pracy?
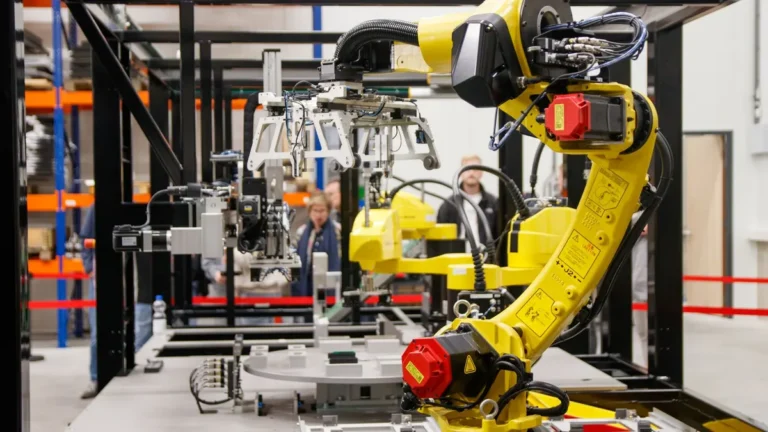
Paletyzacja worków to proces automatycznego pobierania napełnionych opakowań i układania ich w stabilne warstwy na palecie. W aplikacji robotycznej trzeba połączyć robota, chwytak, PLC, transport, zabezpieczenia oraz receptury układania; wymagania dla aplikacji i cel robotycznych opisuje ISO 10218-2:2025. Miękki worek o masie 5, 10, 25 lub 50 kg zachowuje się zupełnie inaczej niż sztywny karton.
Z mojej praktyki przy projektach end-of-line wynika, że pierwszą decyzją nie powinien być model robota. Najpierw trzeba zobaczyć realny worek: po napełnieniu, po transporcie na przenośniku i po kilku godzinach produkcji, gdy zmienia się pył, wilgotność albo położenie produktu wewnątrz opakowania.
- Robot do paletyzacji worków musi przenieść worek bez utraty chwytu i odłożyć go zgodnie z recepturą warstwy.
- Chwytak do worków dobiera się do powierzchni, masy, szczelności oraz podatności opakowania na deformację.
- PLC synchronizuje robot, przenośniki, magazyn palet, podajnik przekładek i obsługę błędów.
- OEE pokazuje efektywność całej linii, a nie wyłącznie nominalną prędkość osi robota.
Na czym polega automatyczna paletyzacja worków?
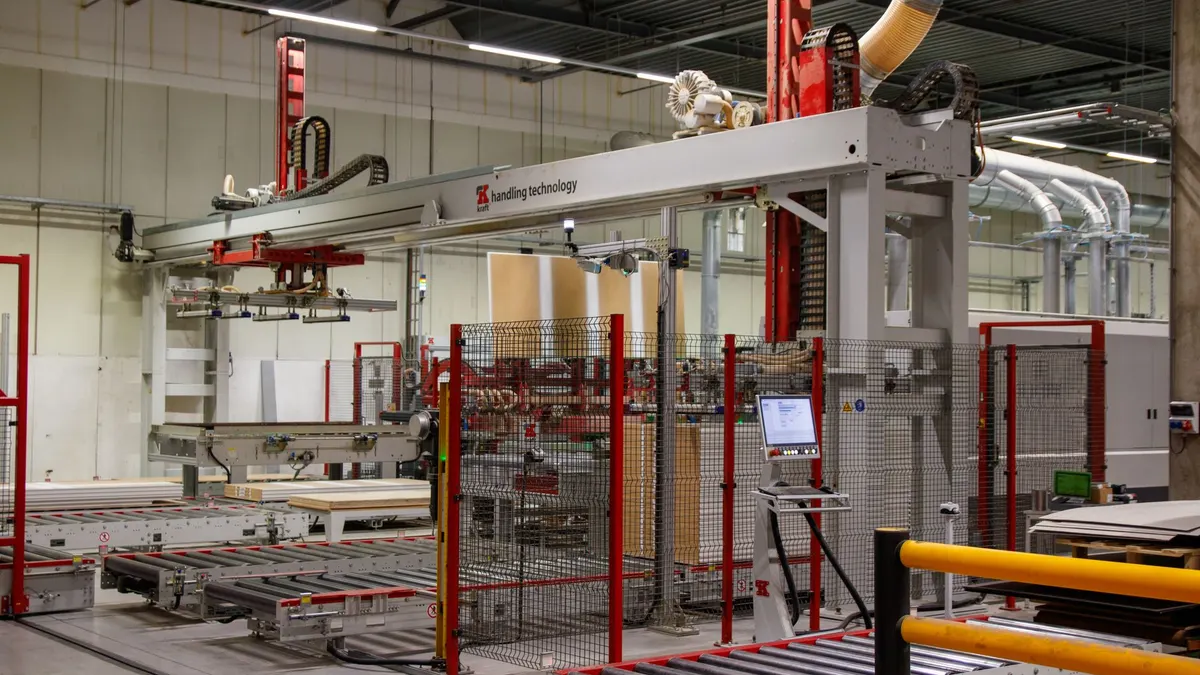
Automatyczna paletyzacja worków to pobieranie napełnionych worków z linii, przygotowanie ich do chwytu, układanie w zaprogramowane warstwy i przekazanie gotowej palety do owijania lub odbioru. Proces obejmuje nie tylko robota, lecz także podawanie worków, magazyn palet, czujniki, wygrodzenie oraz sterowanie zgodne z oceną ryzyka według ISO 12100:2010.
Najczęściej spotykam takie instalacje przy nawozach, paszach, mieszankach spożywczych, chemii technicznej i materiałach budowlanych. W każdej z tych branż worek może mieć podobny wymiar zewnętrzny, ale inaczej reaguje na chwyt. Worek papierowy z proszkiem, foliowy worek z granulatem i worki typu FFS z cukrem wymagają osobnej oceny.
Jak przebiega droga worka od przenośnika do gotowej palety?
Proces zaczyna się od ustabilizowania worka na przenośniku, a kończy przekazaniem palety do transportu lub owijarki. Robot pobiera worek po potwierdzeniu pozycji, układa go według wzoru warstwy i wraca po kolejny, podczas gdy system nadzoruje obecność palety oraz poprawność cyklu.
Paletyzacja – co to jest w wersji przemysłowej nie oznacza samego ruchu robota. To układ urządzeń, w którym nawet dobrze dobrany manipulator nie osiągnie założonego taktu, jeśli worek dojeżdża ukośnie albo paleta nie pojawia się w strefie odbioru na czas.
- Przenośnik odbiera zamknięty worek z zaszywarki, zgrzewarki lub stacji napełniania i przekazuje go do strefy przygotowania.
- Moduł spłaszczający redukuje wybrzuszenie worka, aby chwytak otrzymał przewidywalną powierzchnię kontaktu.
- Czujnik lub kamera potwierdza obecność, pozycję i orientację opakowania przed pobraniem.
- Robot odkłada worek w miejscu wynikającym z aktywnej receptury palety oraz numeru warstwy.
- Magazyn palet podaje pustą paletę, a po jej zapełnieniu transport wyprowadza gotowy stos do owijania.
Czym paletyzacja worków różni się od paletyzacji kartonów?
Paletyzacja worków różni się od paletyzacji kartonów tym, że worek zmienia kształt podczas transportu, chwytu i odkładania. Karton daje chwytakowi sztywne krawędzie, natomiast produkt sypki może przesunąć środek ciężkości worka o kilka centymetrów.
To właśnie deformacja decyduje o potrzebie centrowania, płyty dociskowej lub kontroli podciśnienia. Przy kartonach często wystarcza stała geometria wejścia. Przy workach sterownik musi lepiej obsłużyć odchyłki położenia i sytuacje, w których opakowanie nie leży płasko.
- Worek z granulatem może zmieniać wysokość po przejściu przez przenośnik, dlatego punkt pobrania wymaga tolerancji Z.
- Worek papierowy może przepuszczać powietrze, dlatego podciśnienie trzeba sprawdzić na najgorszym egzemplarzu.
- Worek foliowy może ślizgać się po palecie, dlatego wzór paletyzacji wymaga oceny tarcia i zakładki.
- Karton zwykle zachowuje stały obrys, a worek może przekroczyć założony obrys palety po niewłaściwym odłożeniu.
„Ocena ryzyka powinna obejmować identyfikację zagrożeń, oszacowanie ryzyka i jego redukcję w całym cyklu życia maszyny.” — International Organization for Standardization, ISO 12100:2010
Jak dane worka prowadzą do wyboru chwytaka?
Chwytak do worków dobiera się do rzeczywistego opakowania, a nie wyłącznie do jego masy. Materiał, porowatość, geometria po napełnieniu, środek ciężkości, temperatura i pył wpływają na ryzyko utraty chwytu; ISO 12100:2010 wymaga, aby zagrożenia związane z przemieszczanym ładunkiem uwzględnić w ocenie ryzyka.
Jakie parametry worka trzeba zmierzyć przed doborem?
Najpierw zbierz dane dla worków minimalnie i maksymalnie napełnionych, a następnie potwierdź je próbą na produkcyjnych opakowaniach. Specyfikacja z zakupów jest potrzebna, ale nie zastąpi pomiaru worka po zszyciu, zgrzaniu albo przejściu przez transporter.
Przygotowuję zwykle macierz próbną obejmującą worki z początku, środka i końca serii. Dzięki temu wychodzą na jaw fałdy, różnice napełnienia i pył, których nie widać na jednym „wzorcowym” worku.
- Masa worka powinna obejmować dolną i górną granicę tolerancji napełnienia, na przykład zakres od 24,5 do 25,5 kg.
- Materiał opakowania określa, czy powierzchnia jest papierowa, foliowa, laminowana lub wykonana z tkaniny PP.
- Porowatość i szczelność decydują o tym, czy chwytak podciśnieniowy utrzyma stabilną rezerwę podciśnienia.
- Środek ciężkości należy sprawdzić na worku pełnym, częściowo spłaszczonym i na worku z nierównym rozkładem produktu.
- Temperatura oraz pył wpływają na tarcie, pracę przyssawek i czystość elementów chwytających.
- Wymiary po napełnieniu trzeba zmierzyć po ustabilizowaniu worka, a nie na pustym opakowaniu.
Chwytak widłowy czy podciśnieniowy – który wybrać?
Chwytak widłowy zwykle lepiej znosi ciężkie albo porowate worki, a chwytak podciśnieniowy wymaga powierzchni, która utrzyma podciśnienie przez cały ruch robota. Nie istnieje uniwersalny chwytak dla wszystkich worków papierowych ani foliowych – decyzję potwierdza próba na realnym produkcie.
| Typ chwytaka | Najlepsze zastosowanie | Główne ryzyko | Co sprawdzić w próbie |
|---|---|---|---|
| Widłowy | Ciężkie, porowate lub nieregularne worki z granulatem i proszkiem. | Przebicie, zacięcie materiału oraz przesunięcie ładunku na widłach. | Wjazd wideł, stabilność podczas przyspieszenia i działanie płyty dociskowej. |
| Podciśnieniowy | Szczelne worki foliowe lub laminowane o powtarzalnej górnej powierzchni. | Utrata podciśnienia przez fałdy, pył, mikronieszczelność lub porowatość. | Rezerwę podciśnienia na najgorszym worku i sygnał kontroli chwytu. |
| Zaciskowy | Worki o wytrzymałych bokach, gdy chwyt od góry nie jest możliwy. | Zgniecenie produktu albo uszkodzenie zgrzewu i naroży. | Siłę zacisku, odkształcenie oraz brak zsunięcia przy ruchu TCP. |
| Hybrydowy | Zmienne formaty, gdy potrzebne jest połączenie wideł, docisku i podciśnienia. | Większa złożoność sterowania oraz więcej punktów serwisowych. | Zmianę receptur, czasy przezbrojenia i powtarzalność wszystkich formatów. |
Przykład praktyczny: worek papierowy 25 kg z mieszanką mineralną często prowadzi do wyboru wideł z górnym dociskiem, bo pył i porowatość ograniczają skuteczność samych przyssawek. Z kolei gładki worek PE 10 kg z granulatem może pracować z chwytakiem podciśnieniowym, jeśli test potwierdzi szczelność powierzchni.
Kiedy stosować chwytak zaciskowy lub hybrydowy?
Chwytak zaciskowy stosuj wtedy, gdy worek ma wystarczająco wytrzymałe strefy boczne, a chwyt od góry nie jest powtarzalny. Wersję hybrydową wybierz, gdy jedna linia obsługuje kilka formatów i sama metoda chwytu nie zapewnia stabilności.
Chwytaki do robotów paletyzujących warto oceniać również pod kątem czyszczenia i dostępu serwisowego. W branży spożywczej pył mączny, w chemii granulat, a w paszach tłuszcz na folii inaczej wpływają na elementy kontaktowe.
- Chwytak zaciskowy ogranicza zależność od szczelności worka, ale wymaga kontroli siły kontaktu z opakowaniem.
- Chwytak hybrydowy pozwala podeprzeć worek widłami i jednocześnie ustabilizować go płytą lub podciśnieniem.
- Płyta dociskowa zmniejsza przemieszczanie produktu podczas transportu worka o dużej masie.
- Czujnik podciśnienia lub położenia szczęk powinien potwierdzać chwyt przed wejściem robota na pełną prędkość.
„Nie wolno zakładać, że deklarowana wydajność urządzenia automatycznie opisuje zachowanie aplikacji z konkretnym ładunkiem.” — International Organization for Standardization, ISO 9283:1998
Jak ustabilizować worek i zbudować powtarzalny cykl?
Powtarzalny cykl paletyzacji worków zaczyna się od spłaszczania, centrowania i potwierdzenia orientacji przed punktem pobrania. Nierówne podanie ogranicza wydajność częściej niż nominalna prędkość robota, dlatego takt trzeba liczyć dla całego procesu, nie tylko dla ruchu osi robota.
Jak ustabilizować worek przed pobraniem?
Zacznij od odseparowania worka od kolejnego opakowania, potem spłaszcz jego powierzchnię i ustaw go w przewidywalnej pozycji. Dopiero po tych trzech krokach robot otrzymuje warunki do bezpiecznego chwytu.
Przykład: na linii worków 20 kg z karmą dla zwierząt prosty przenośnik z bocznymi prowadnicami może nie wystarczyć, bo miękki worek obraca się wokół własnej osi. Stacja centrowania z ogranicznikami i kontrolą obecności usuwa tę zmienność przed robotem.
- Spłaszczanie worka rozprowadza produkt i zmniejsza różnice wysokości w strefie chwytu.
- Centrowanie worka ustawia jego oś względem punktu pobrania oraz trajektorii TCP.
- Kontrola orientacji rozpoznaje worek obrócony o 90 lub 180 stopni przed odłożeniem na palecie.
- Separacja worków utrzymuje odstęp potrzebny do pracy chwytaka bez kontaktu z kolejnym opakowaniem.
- Czujnik obecności blokuje pobranie, gdy worek nie dojechał do wyznaczonej strefy.
Jak liczyć czas cyklu i przepustowość?
Czas cyklu licz jako sumę detekcji, dojazdu, chwytu, potwierdzenia, transportu, odkładania i powrotu, a następnie dodaj czasy pomocnicze. Jeśli pełny cykl jednego worka trwa 8 sekund, teoretyczna wydajność wynosi 7,5 worka na minutę przed uwzględnieniem przekładek, zmian palet i błędów.
Wydajność chwilowa nie jest OEE. OEE łączy dostępność, wydajność i jakość, więc zatrzymanie na wymianę palety, odrzucony worek albo długi restart po błędzie obniża wynik całego układu. Więcej o mierzeniu efektu opisuje OEE linii pakującej.
- Zmierz czas ruchu od punktu pobrania do punktu odkładania oraz czas powrotu robota.
- Dodaj czas zamknięcia chwytaka, osiągnięcia podciśnienia i potwierdzenia poprawnego chwytu.
- Dodaj obsługę przekładek, zmianę palety i kontrolowane zatrzymania transportu.
- Policz wydajność dla jednego worka oraz dla chwytaka pobierającego dwa worki równocześnie.
- Potwierdź wynik symulacją i próbą obciążeniową na realnych workach przez pełną zmianę receptury.
Jak wygląda kontrola chwytu podczas ruchu robota?
Kontrola chwytu powinna zatrzymać lub bezpiecznie spowolnić cykl, gdy czujnik wykryje utratę podciśnienia, niedomknięcie szczęk albo brak worka na widłach. Taki sygnał nie zastępuje oceny ryzyka, lecz daje PLC dane do bezpiecznej reakcji.
- Czujnik podciśnienia potwierdza osiągnięcie ustalonego progu przed rozpoczęciem szybkiego ruchu.
- Czujnik położenia wideł lub szczęk potwierdza mechaniczne zamknięcie chwytaka.
- Kontrola masy może wykryć brak worka, jeśli charakterystyka aplikacji pozwala na wiarygodny pomiar.
- PLC powinien zapisać zdarzenie błędu z recepturą, numerem palety i stanem urządzeń pomocniczych.
Jak układać worki, aby paleta była stabilna?
Stabilna paleta z workami powstaje przez dobór wzoru warstwy, zmianę orientacji, przesunięcie spoin i kontrolę obrysu. Receptura musi uwzględnić wymiary palety, tarcie materiału, podatność produktu oraz warunki transportu, a jej skuteczność należy potwierdzić po przewozie, nie tylko bezpośrednio po ułożeniu.
Jak dobrać wzór paletyzacji do worków?
Dobierz wzór paletyzacji od wymiarów pełnego worka i dopuszczalnego obrysu palety, następnie zmieniaj orientację kolejnych worków lub warstw. Układ „cegiełkowy” ogranicza ciągłe pionowe spoiny, ale nie będzie właściwy dla każdego śliskiego worka foliowego.
Przy workach 25 kg z zaprawą przykładem może być warstwa 5 worków ułożonych z naprzemienną orientacją. Przy workach 10 kg z granulatem liczba sztuk na warstwę rośnie, ale trzeba szczególnie kontrolować wysunięcie poza krawędź palety.
- Zmiana orientacji worków rozkłada kierunki naprężeń i ogranicza tworzenie prostych kanałów między warstwami.
- Przesunięcie spoin poprawia związanie warstw, gdy powierzchnia worka ma wystarczające tarcie.
- Kontrola obrysu wykrywa worek wystający poza paletę przed odłożeniem kolejnej warstwy.
- Receptura w PLC powinna uwzględniać liczbę warstw, wysokość końcową i lokalizację przekładek.
- TCP robota należy zdefiniować po rzeczywistym montażu chwytaka, aby miejsce odłożenia nie dryfowało między formatami.
Czy trzeba stosować przekładki i docisk warstw?
To zależy od tarcia worka, podatności produktu, wysokości stosu i wymagań transportowych. Przekładki antypoślizgowe lub kartonowe mogą poprawić separację warstw, a docisk pomaga wyrównać warstwę, lecz oba rozwiązania trzeba zweryfikować na finalnym opakowaniu.
Nie stosuję przekładki „z automatu”. Dla worków papierowych z cementem może ona ograniczyć ślizganie i pylenie między warstwami, ale dla stabilnego worka PE z granulatem zwiększy tylko koszt materiału oraz liczbę urządzeń na linii.
- Arkusz antypoślizgowy zwiększa tarcie między warstwami, gdy worek foliowy ma gładką powierzchnię.
- Przekładka kartonowa może rozłożyć nacisk, gdy górna powierzchnia worka ma wyraźne fałdy.
- Docisk warstwy zmniejsza wysokość stosu, ale jego siłę trzeba dobrać tak, aby nie uszkodzić zgrzewów.
- Test transportowy powinien obejmować hamowanie, skręty i drgania typowe dla logistyki klienta.
Jak system wizyjny kontroluje worek i paletę?
System wizyjny kontroluje pozycję, orientację i obrys worka oraz obecność palety, gdy mechaniczne prowadzenie nie daje wymaganej powtarzalności. Kamera nie jest konieczna w każdej celi, ale przy wielu formatach, deformacjach i zmiennym podaniu może ograniczyć liczbę błędnych pobrań oraz korekt ruchu.
Kiedy system wizyjny jest uzasadniony?
System wizyjny jest uzasadniony, gdy czujniki i stałe prowadnice nie potrafią wiarygodnie rozpoznać pozycji worka albo palety. Najlepszy efekt daje połączenie wizji, odpowiedniego oświetlenia i mechanicznego stabilizowania, a nie zastępowanie całej mechaniki samą kamerą.
- Kamera 2D może rozpoznać kąt i pozycję nadruku lub konturu worka na przenośniku.
- Kamera 3D może ocenić wysokość stosu oraz pozycję górnej warstwy palety.
- Oświetlenie powinno ograniczać refleksy na folii PE i zmienność obrazu wywołaną pyłem.
- PLC musi otrzymać jasno zdefiniowane stany: poprawny worek, błąd orientacji, brak worka albo niepewny wynik.
Jak kamera wykrywa błąd układania palety?
Kamera wykrywa błąd układania przez porównanie zmierzonego położenia worka lub obrysu warstwy z tolerancją receptury. Gdy worek wystaje, system może zatrzymać odkładanie następnej warstwy i skierować paletę do kontroli.
Systemy wizyjne w pakowaniu mają sens wtedy, gdy wynik kamery przekłada się na konkretną decyzję robota lub operatora. Sama rejestracja obrazu nie poprawi jakości palety.
- Kontrola obrysu palety wychwytuje wysunięcie worka poza dopuszczony wymiar transportowy.
- Kontrola obecności przekładki wykrywa brak arkusza przed rozpoczęciem kolejnej warstwy.
- Kontrola wzoru warstwy porównuje liczbę i położenie worków z aktywną recepturą PLC.
- Archiwizacja zdjęcia błędnej palety ułatwia analizę przyczyn podczas FAT i SAT.
Jakie zabezpieczenia wymaga cela paletyzacji worków?
Cela paletyzacji worków wymaga środków ochronnych dobranych do oceny ryzyka konkretnej aplikacji. ISO 10218-2:2025 dotyczy wymagań bezpieczeństwa dla aplikacji robotycznych i cel, a ISO 13849-1:2023 wspiera projektowanie części układów sterowania związanych z bezpieczeństwem.
Jak dobrać wygrodzenia, skanery i funkcje bezpieczeństwa?
Dobór zaczyna się od identyfikacji zagrożeń: ruch robota, spadający worek, ruch palety, strefa owijarki, przenośniki i dostęp serwisowy. Następnie projektant określa środki redukcji ryzyka oraz waliduje ich działanie w gotowej celi.
- Wygrodzenie fizyczne oddziela operatora od strefy ruchu robota i transportu palet.
- Drzwi z blokadą bezpieczeństwa zatrzymują funkcje niebezpieczne po otwarciu dostępu do celi.
- Skaner laserowy może nadzorować strefę załadunku palet, jeśli ocena ryzyka dopuszcza takie rozwiązanie.
- Kurtyna świetlna może zabezpieczać kontrolowany punkt podawania, ale wymaga właściwej odległości bezpieczeństwa.
- Funkcje bezpieczeństwa w PLC muszą odpowiadać wymaganemu poziomowi wynikającemu z analizy według ISO 13849-1:2023.
Czy można deklarować zgodność z normami po samym montażu?
Nie. Zgodność aplikacji wymaga udokumentowanej oceny ryzyka, doboru środków ochronnych, walidacji funkcji oraz określenia zakresu odpowiedzialności producenta maszyny i integratora.
Normy nie są listą zakupową. Na przykład ta sama kurtyna świetlna może działać prawidłowo w jednej strefie, a w innej nie zapewnić wymaganej ochrony z powodu czasu zatrzymania i odległości od zagrożenia.
- ISO 12100:2010 prowadzi proces identyfikacji zagrożeń, szacowania ryzyka i redukcji ryzyka.
- ISO 10218-2:2025 odnosi się do wymagań bezpieczeństwa dla przemysłowych aplikacji robotycznych oraz cel.
- ISO 13849-1:2023 opisuje zasady dotyczące części systemów sterowania związanych z bezpieczeństwem.
- ISO 9283:1998 pomaga rozumieć kryteria i metody oceny osiągów robotów manipulacyjnych.
„Środki ochronne w aplikacji robotycznej muszą wynikać z zastosowania i oceny ryzyka, a nie z uniwersalnej konfiguracji celi.” — International Organization for Standardization, ISO 10218-2:2025
Jak przeprowadzić próby z rzeczywistymi workami?
Próby z rzeczywistymi workami powinny objąć skrajne dopuszczone egzemplarze, pełną prędkość roboczą oraz gotową paletę po transporcie. Test na pojedynczym, idealnie przygotowanym worku nie potwierdza ani niezawodności chwytu, ani stabilności stosu w warunkach produkcyjnych.
Jak przygotować FAT paletyzatora worków?
FAT wykonaj na macierzy formatów, mas, poziomów napełnienia i stanów opakowania jeszcze u integratora. Celem jest wykrycie problemów z chwytem, recepturą i obsługą błędów przed transportem urządzenia do zakładu.
- Przygotuj worki o minimalnej i maksymalnej masie oraz egzemplarze z dopuszczalnymi fałdami i odchyłkami.
- Sprawdź każdy format na pełnej prędkości, a nie tylko w spokojnym trybie demonstracyjnym.
- Zasymuluj brak palety, brak przekładki, nieudaną detekcję i utratę chwytu.
- Oceń obrys palety, pionowość stosu oraz odkształcenie worków po zakończeniu cyklu.
- Zapisz wyniki wraz z recepturą PLC, parametrami TCP i nastawami chwytaka.
Co powinien potwierdzić SAT w zakładzie?
SAT powinien potwierdzić takt, jakość palety, przezbrojenia, dostęp serwisowy i reakcję na błędy w miejscu rzeczywistej pracy linii. Test odbiorowy obejmuje również wpływ faktycznego transportu, pyłu, operatorów oraz rytmu urządzeń poprzedzających.
Przykład: system może zaliczyć FAT na czystych workach z próbnej partii, a po SAT ujawnić problem z podciśnieniem, gdy na produkcji pojawia się pył. Taka różnica nie jest detalem – może obniżyć dostępność i realne OEE.
- SAT powinien potwierdzić wydajność przy pracy magazynu palet, podajnika przekładek i transportu odbiorczego.
- SAT powinien sprawdzić czasy zmiany formatu oraz jasność instrukcji dla operatora i utrzymania ruchu.
- SAT powinien obejmować test funkcji bezpieczeństwa po montażu w docelowym otoczeniu.
- SAT powinien kończyć się oceną palety po owinięciu i próbie transportowej, jeśli taki etap występuje w logistyce.
Paletyzator automatyczny i jego funkcje dobieraj więc po sprawdzeniu całego procesu: od worka na wejściu po stabilną paletę na wyjściu. To pozwala uniknąć inwestycji, w której robot jest szybki, ale linia nie jest wydajna.
Najczęściej zadawane pytania
Jaki chwytak stosuje się do paletyzacji worków?
Najczęściej stosuje się chwytak widłowy, podciśnieniowy, zaciskowy albo hybrydowy. Wybór zależy od materiału worka, porowatości, masy, poziomu napełnienia i ryzyka uszkodzenia. Dobór trzeba zatwierdzić próbą na rzeczywistych opakowaniach.
Czy podciśnienie nadaje się do worków papierowych?
To zależy od szczelności powierzchni i rezerwy podciśnienia utrzymywanej podczas całego ruchu. Papier, fałdy, pył oraz zmiany wilgotności mogą osłabić chwyt. Próba powinna obejmować najtrudniejsze dopuszczone worki, nie tylko nowe i równe opakowania.
Jak wygląda cykl paletyzacji worka?
Cykl obejmuje wykrycie worka, jego przygotowanie, dojazd robota, chwyt, potwierdzenie pobrania, przeniesienie, odkładanie według receptury i powrót. Do realnej przepustowości trzeba doliczyć zmianę palety, przekładki, przezbrojenia oraz obsługę błędów.
Jak obliczyć wydajność paletyzacji worków?
Podziel 60 sekund przez pełny czas cyklu i pomnóż wynik przez liczbę worków pobieranych jednocześnie. Pełny czas obejmuje ruch robota oraz wszystkie operacje pomocnicze. Wynik teoretyczny trzeba zweryfikować próbą obciążeniową i przez OEE linii.
Czy paletyzacja worków wymaga systemu wizyjnego?
Nie zawsze. Przy stałej pozycji worka i skutecznym centrowaniu wystarczą czujniki oraz mechaniczne prowadzenie. Wizja jest szczególnie przydatna przy wielu formatach, zmiennej orientacji, deformacji worków albo kontroli obrysu palety.
Jak zapobiec zsuwaniu worków z palety?
Dobierz wzór warstwy, zmieniaj orientację worków i ogranicz ciągłe pionowe spoiny. Gdy tarcie jest niskie, sprawdź przekładki antypoślizgowe albo kontrolowany docisk warstwy. Stabilność oceniaj po owinięciu oraz transporcie próbnym.
Jakie normy dotyczą bezpieczeństwa celi paletyzacji?
Podstawą jest ocena ryzyka zgodna z ISO 12100:2010 oraz wymagania dla aplikacji robotycznych opisane w ISO 10218-2:2025. Części sterowania związane z bezpieczeństwem projektuje się z uwzględnieniem ISO 13849-1:2023. Ostateczny zakres wymagań zależy od konkretnej aplikacji i jej dokumentacji.
Źródła i literatura
- International Organization for Standardization, ISO 10218-2:2025, Robotics – Safety requirements – Industrial robot applications and robot cells, 2025.
- International Organization for Standardization, ISO 12100:2010, Safety of machinery – General principles for design – Risk assessment and risk reduction, 2010.
- International Organization for Standardization, ISO 13849-1:2023, Safety of machinery – Safety-related parts of control systems – Part 1, 2023.
- International Organization for Standardization, ISO 9283:1998, Manipulating industrial robots – Performance criteria and related test methods, 1998.
- DataForSEO, dane słów kluczowych dla frazy „paletyzacja worków”, dane projektowe sprawdzone 24.08.2026.