
Kartoniarka – czym jest i jakie operacje wykonuje?
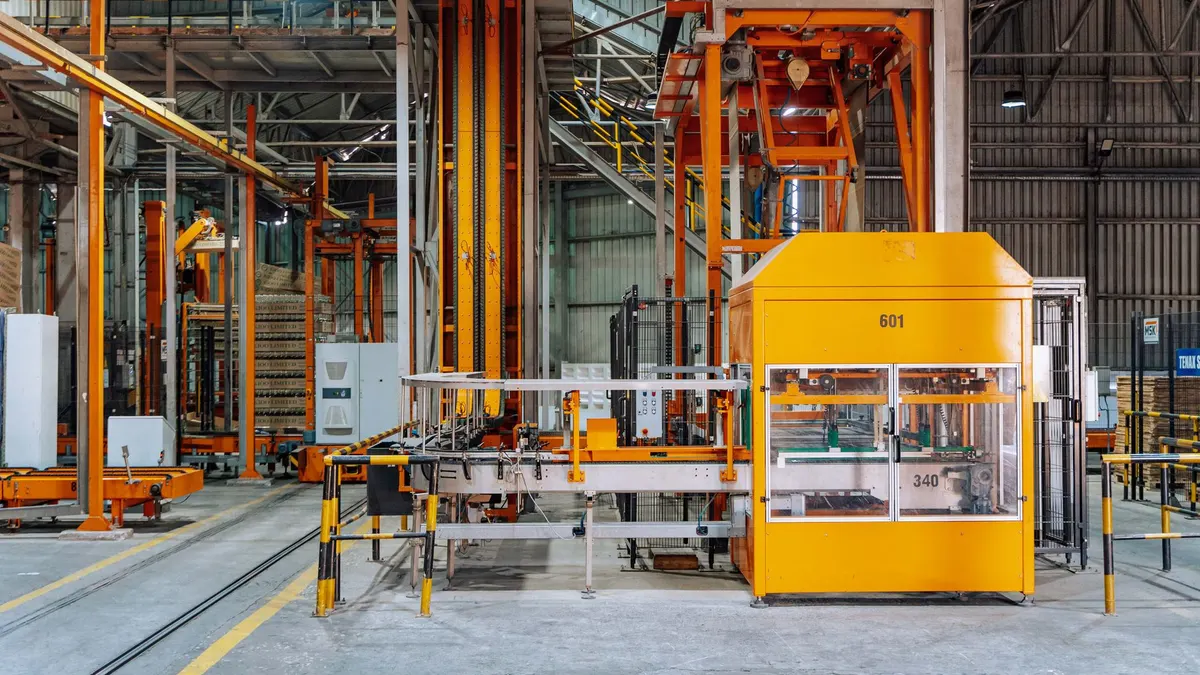
Kartoniarka to maszyna do kartonowania, charakteryzująca się formowaniem opakowania, podaniem produktu oraz zamknięciem kartonu jednostkowego lub zbiorczego. W linii end-of-line pracuje obok robota delta, PLC i transporterów; jej realną wydajność określa cały układ, a nie katalogowa prędkość pojedynczej maszyny.
W praktyce integratorskiej słowo „kartoniarka” bywa używane zbyt szeroko. To błąd już na etapie zapytania ofertowego. Eretor kartonów tylko rozkłada i formuje karton RSC, zaklejarka zamyka jego klapy, a case packer układa produkt w kartonie zbiorczym. Kartoniarka jednostkowa zwykle pracuje z wykrojem kartonowym i pakuje pojedyncze opakowanie, na przykład blister, saszetkę lub butelkę.
„Ocena ryzyka powinna obejmować granice maszyny, przewidywalne użycie oraz wszystkie fazy jej życia.” — parafraza zasad z ISO 12100:2010, International Organization for Standardization, 2010
Jak przebiega proces kartonowania?
Proces kartonowania zaczyna się od przygotowania opakowania, następnie produkt trafia do właściwego gniazda, a na końcu maszyna zamyka i kontroluje karton. Dla kartonu RSC typowy ciąg obejmuje formowanie, załadunek, zamknięcie klap i aplikację taśmy lub kleju.
Przy projektowaniu linii rozpisuję operacje osobno, bo właśnie między nimi powstają najczęstsze zatory:
- Magazyn wykrojów – podaje płaskie kartoniki jednostkowe, których gramatura, lakier i tolerancja wykroju wpływają na pewność otwarcia.
- Erektor kartonów RSC – formuje karton zbiorczy z płaskiego wykroju i zwykle stosuje taśmę lub klej hot-melt do zamknięcia dolnych klap.
- Moduł grupowania – układa produkty w wymaganym schemacie, na przykład 3 × 4 butelki lub 6 × 2 saszetki.
- Stacja załadunku – wprowadza produkt poziomo albo pionowo do kartonu, rękawka lub tacki.
- Moduł zamykania – składa klapy, nakłada klej albo zakleja karton taśmą zgodnie z wymaganiami logistyki.
- Kontrola końcowa – odrzuca kartony z brakującym produktem, niewłaściwą etykietą albo niezamkniętymi klapami.
Przykład: producent suplementów może pakować sześć butelek PET do kartonu zbiorczego 2 × 3. Robot grupuje butelki, erektor dostarcza RSC, case packer wkłada zestaw, a zaklejarka zamyka karton taśmą. To nie jest jedna „kartoniarka”, lecz zespół różnych funkcji.
Jakie dane produktu decydują o konstrukcji kartoniarki?
Dobór maszyny zaczyna się od pomiaru produktu, kartonu i układu pakowania, a nie od wyboru marki robota. Różnica 8 mm w wysokości kartonu, śliski lakier lub miękka saszetka mogą zmienić konstrukcję prowadnic, chwytaka i całego cyklu.
- Wymiary produktu – długość, szerokość i wysokość wyznaczają kieszenie, prowadnice oraz zakres formatu maszyny.
- Masa produktu – masa wraz z tolerancją partii określa udźwig robota i rezerwę chwytaka.
- Sztywność opakowania – miękka saszetka wymaga innego prowadzenia niż sztywna butelka szklana.
- Rodzaj kartonu – kartonik jednostkowy, tacka, rękawek i RSC mają odmienne punkty podparcia oraz sposób zamykania.
- Układ w kartonie – konfiguracja 4 × 6 wymaga innej stacji grupowania niż układ jednowarstwowy 1 × 24.
- Czas zmiany formatu – liczba SKU wpływa na potrzebę receptur, serwoprzestawień i wymiennych części formatowych.
Jeżeli rozważasz automatyzację załadunku, zobacz także roboty do pakowania w kartony. Dobre dane wejściowe skracają rozmowy z integratorem bardziej niż wstępnie wskazany typ robota.
Rodzaje kartoniarek – czym różnią się maszyny poziome, pionowe i case packery?
Rodzaje kartoniarek różnią się kierunkiem podawania produktu, typem opakowania i sposobem ruchu maszyny. Kartoniarka pozioma zwykle wprowadza produkt do kartonika bokiem, pionowa opuszcza go od góry, a case packer pakuje zestawy do kartonu zbiorczego RSC.
Najczęściej spotykam trzy błędne porównania: kartoniarka jednostkowa kontra zaklejarka, robot paletyzujący kontra case packer oraz maszyna taktowa kontra „wolna maszyna”. Każde z tych urządzeń realizuje inną część procesu.
Kartoniarka jednostkowa czy zbiorcza – którą wybrać?
Kartoniarkę jednostkową wybiera się do pojedynczych produktów, a case packer do zestawów transportowych; oba urządzenia mogą stać w jednej linii. Przykładowo kosmetyk w kartoniku jednostkowym może później trafić po 12 sztuk do kartonu RSC.
| Typ urządzenia | Typowe opakowanie | Przykładowe zastosowanie | Najważniejszy parametr doboru |
|---|---|---|---|
| Kartoniarka pozioma | Kartonik jednostkowy | Blistry, tuby, flow-packi | Długość produktu i boczne podanie |
| Kartoniarka pionowa | Kartonik lub tacka | Butelki, słoiki, fiolki | Stabilność produktu podczas opuszczania |
| Erektor kartonów | RSC | Przygotowanie kartonu zbiorczego | Zakres wymiarów i sposób zamknięcia dna |
| Case packer | Karton zbiorczy | Napoje, kosmetyki, e-commerce | Układ produktu i metoda załadunku |
| Zaklejarka | RSC po załadunku | Zamknięcie kartonu taśmą lub klejem | Typ klap oraz przepustowość transportera |
Przykład z branży napojowej: karton zbiorczy dla 24 puszek zwykle wymaga wydajnego grupowania i kontrolowanego wprowadzenia całej warstwy. Dla sześciu kosmetyków premium bardziej liczy się delikatne ułożenie oraz estetyka kartonika jednostkowego.
Czym różni się maszyna ciągła od kartoniarki taktowej?
Maszyna ciągła porusza produkt i karton bez pełnego zatrzymania, natomiast kartoniarka taktowa wykonuje cykl w kolejnych pozycjach. Ruch ciągły może zwiększyć tempo, ale stawia większe wymagania synchronizacji, prowadzeniu produktu i stabilności wykroju.
- Kartoniarka taktowa – zatrzymuje karton w stacji roboczej, dlatego ułatwia wdrożenie przy nieregularnych produktach.
- Maszyna ciągła – utrzymuje ruch opakowania, co wymaga dokładnego śledzenia pozycji i przewidywalnego dopływu produktu.
- Podawanie poziome – sprawdza się przy blistrach, saszetkach oraz batonach wprowadzanych do otwartego boku kartonika.
- Podawanie pionowe – pasuje do stabilnych butelek, słoików lub fiolek opuszczanych do kartonu od góry.
- Załadunek warstwowy – ogranicza liczbę ruchów robota przy cięższych lub licznych produktach w kartonie zbiorczym.
- Przezbrojenie ręczne – obniża koszt wejścia, lecz przy wielu SKU zwiększa ryzyko błędu i czas postoju.
W katalogowej deklaracji wydajności zawsze pytaj o produkt, trajektorię, liczbę punktów pobrania i czas stabilizacji. Sama liczba cykli osi robota nie odpowiada liczbie gotowych kartonów na minutę.
Robot pakujący przy kartoniarce – kiedy integracja ma uzasadnienie?
Robot pakujący przy kartoniarce ma uzasadnienie, gdy ręczne grupowanie, orientowanie lub wkładanie produktu ogranicza tempo, powtarzalność albo dostępność obsady. Dobór wymaga analizy masy ładunku z chwytakiem, trajektorii i czasu cyklu, zgodnie z zasadami integracji systemu robotowego opisanymi w ISO 10218-2:2011.
Z mojej praktyki wynika, że robot nie rozwiązuje problemu niestabilnego produktu sam z siebie. Jeśli tacka ugina się na transporterze albo karton ma rozrzut wymiarowy, najpierw poprawiamy podawanie, prowadzenie i tolerancje opakowania. Dopiero potem liczymy robota.
Jaki robot nadaje się do pakowania w kartony?
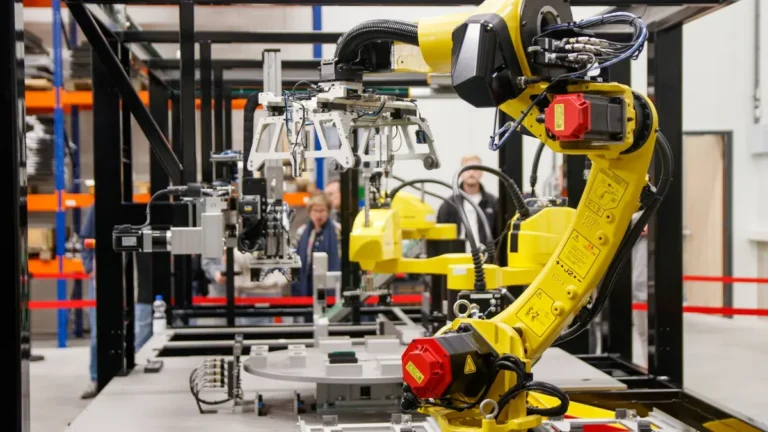
Robot delta nadaje się do szybkiego pick-and-place lekkich produktów, SCARA do szybkich ruchów w płaszczyźnie, robot kartezjański do prostych dużych obszarów pracy, a cobot do zadań o mniejszym tempie i częstych zmianach. Wybór trzeba potwierdzić testem na rzeczywistym SKU.
- Robot delta – obsługuje lekkie produkty i szybkie pobrania, dlatego często pracuje przy saszetkach, batonikach oraz małych opakowaniach spożywczych.
- Robot SCARA – wykonuje szybkie ruchy poziome i dobrze sprawdza się przy odkładaniu małych pojemników do wkładek.
- Robot kartezjański – oferuje przewidywalny ruch liniowy oraz duży obszar roboczy przy kartonach o większym gabarycie.
- Robot przegubowy – daje swobodę trajektorii i obsługuje cięższe zestawy, przekładki albo pracę pod kątem.
- Cobot – ułatwia elastyczne stanowiska, ale nie zwalnia z oceny ryzyka całej aplikacji.
- Robot paletyzujący – pracuje zwykle za zaklejarką, gdy gotowe kartony trzeba układać na palecie.
Przy szybkiej produkcji lekkich wyrobów sprawdź robot delta do pick-and-place. Przy kartonach 10-15 kg bardziej sensowny bywa robot przegubowy lub układ kartezjański niż delta o imponującej, lecz nieadekwatnej dynamice.
Jak dobrać chwytak do produktu i kartonu?
Dobór chwytaka zaczyna się od testu powierzchni, masy, porowatości i najgorszej tolerancji produktu. Chwytak podciśnieniowy dobrze działa na szczelnych powierzchniach, ale karton z pyłem, perforacją lub chropowatym lakierem może wymagać mechaniki albo rozwiązania hybrydowego.
- Chwytak podciśnieniowy – wymaga stabilnego podciśnienia i wystarczająco szczelnej powierzchni kontaktu.
- Chwytak mechaniczny – stabilizuje produkty o porowatej lub nierównej powierzchni, lecz potrzebuje miejsca na palce chwytające.
- Chwytak hybrydowy – łączy podciśnienie z mechanicznym podparciem przy delikatnych tackach i pakietach wielosztukowych.
- Czujnik podciśnienia – potwierdza pobranie i pozwala odrzucić cykl przed włożeniem pustego chwytaka do kartonu.
- Wymienne narzędzie – skraca zmianę SKU, jeżeli formaty mają różne gabaryty lub punkty chwytu.
- Test skrajnego SKU – powinien obejmować produkt minimalny, maksymalny i egzemplarz z dopuszczalną deformacją opakowania.
Przykład: błyszcząca tacka kosmetyczna może dobrze trzymać się przyssawką, ale po kondensacji wilgoci potrzebuje większej powierzchni ssącej albo podpory mechanicznej. Szczegóły omawia strona chwytaki do robotów pakujących.
Integracja kartoniarki z PLC i systemem wizyjnym – jak ją zaprojektować?
Integracja kartoniarki z PLC i systemem wizyjnym wymaga uzgodnionej mapy sygnałów, śledzenia produktu oraz procedur odzyskania pracy po błędzie. Minimum stanowią sygnały gotowości, startu cyklu, obecności kartonu i produktu, błędu, resetu oraz bezpiecznego zatrzymania.
Najwięcej kosztownych przestojów nie wynika z mechaniki, lecz z niedopowiedzianych stanów sterowania. Kto wydaje zgodę na cykl? Co ma zrobić robot, gdy karton zniknie z gniazda? Kiedy produkt ma zostać odrzucony? Odpowiedzi wpisujemy do dokumentacji interfejsu przed programowaniem.
Jak zsynchronizować transportery, detekcję produktu i cykl pakowania?
Synchronizację zaczyna się od ustalenia jednego źródła pozycji produktu, zwykle enkodera transportera, a następnie przypisuje się produktowi identyfikator w kolejce. Robot pobiera tylko produkt, którego pozycję i stan potwierdziły czujniki albo system wizyjny.
- Zdefiniuj punkt referencyjny – enkoder transportera lub serwonapęd musi jednoznacznie określać położenie produktu.
- Ustal sygnał kartonu obecnego – kartoniarka powinna potwierdzać gotowe gniazdo przed ruchem robota.
- Wprowadź kolejkę produktów – PLC zapisuje pozycję, SKU i wynik kontroli dla każdej sztuki na transporterze.
- Przekaż zezwolenie na cykl – robot otrzymuje warunek „produkt poprawny plus karton gotowy”, nie sam impuls startu.
- Obsłuż brak produktu – brak pobrania musi blokować zamknięcie niekompletnego kartonu albo uruchamiać kontrolowany odrzut.
- Zaprojektuj recovery – po zatrzymaniu awaryjnym system powinien wiedzieć, które produkty są już pobrane, a które nadal znajdują się na transporterze.
Przykład: w pakowaniu farmaceutycznym kamera odczytuje orientację butelki, PLC zapisuje wynik, a robot wkłada wyłącznie prawidłowo zorientowane sztuki. Sztuka z błędnym korkiem nie trafia do kartonu „na próbę”, tylko do jasno zdefiniowanego odrzutu.
Czy system wizyjny jest konieczny przy kartoniarce?
Nie, system wizyjny nie jest konieczny, gdy produkt przyjeżdża zawsze w tej samej pozycji i czujniki wystarczają do potwierdzenia obecności. Kamera staje się zasadna przy losowej orientacji, wielu wariantach SKU, kontroli kompletności, kodów lub wykrywaniu wad opakowania.
- Lokalizacja produktu – kamera przekazuje współrzędne, gdy produkt zmienia pozycję na transporterze.
- Kontrola orientacji – system rozpoznaje, czy etykieta, zakrętka albo blister leżą w poprawnym kierunku.
- Weryfikacja kompletności – wizja może potwierdzić liczbę sztuk przed zamknięciem kartonu zbiorczego.
- Rozpoznanie SKU – odczyt kodu Data Matrix lub wzoru etykiety ogranicza mieszanie wariantów w jednym kartonie.
- Odrzut braków – PLC kieruje wadliwy produkt do odrzutu, zachowując spójność kolejki na transporterze.
- Receptury formatów – kamera i robot powinny ładować parametry wspólnie z recepturą kartoniarki.
Kopie programu PLC, wersje receptur i właściciela zmian trzeba wskazać imiennie w dokumentacji projektu. Zobacz również integracja robota z PLC, aby porównać zakres prac automatyka, producenta maszyny i integratora.
Wydajność kartoniarki – jak obliczyć tempo, OEE i bufor?
Wydajność kartoniarki oblicza się od najwolniejszej operacji i potwierdza przez dostępność, jakość oraz czasy przezbrojeń. OEE łączy dostępność, wydajność i jakość, dlatego nominalne tempo robota nie jest wynikiem produkcyjnym gotowych kartonów.
Jeżeli robot wykonuje ruch w 2 sekundy, ale kartoniarka udostępnia gniazdo co 3 sekundy, linia nie zrobi 30 kartonów na minutę. Jej teoretyczny limit wynosi 20 cykli na minutę, zanim uwzględnimy brak produktu, odrzuty i postoje.
Jak policzyć takt całej linii?
W pierwszym kroku zestaw czasy każdej operacji w sekundach i przyjmij najdłuższy takt jako punkt wyjścia. Dla cyklu 3,0 s maksymalna wydajność teoretyczna wynosi 20 cykli na minutę, jeśli jeden cykl tworzy jeden karton.
- Takt robota – obejmuje pobranie, ruch, odkładanie, powrót oraz czas potwierdzenia chwytu.
- Takt kartoniarki – obejmuje otwarcie kartonu, dostępność gniazda, zamknięcie i zwolnienie stanowiska.
- Takt podawania produktu – musi zapewniać produkty z odpowiednim wyprzedzeniem przed cyklem robota.
- Dostępność – uwzględnia awarie, mikroprzestoje, czyszczenie i brak materiału opakowaniowego.
- Jakość – odejmuje kartony odrzucone przez brak produktu, błąd etykiety lub nieprawidłowe zamknięcie.
- Przezbrojenie – wpływa na wynik zmianowy, nawet jeśli krótki test techniczny osiągnął tempo nominalne.
Bufor nie jest magazynem „na wszelki wypadek”. Jego pojemność ustala się po analizie typowych mikroprzestojów, dostępnego miejsca i wrażliwości produktu. Dla delikatnych ciastek zbyt długi bufor może stworzyć problem większy niż krótka przerwa kartoniarki.
Jak bezpiecznie zabezpieczyć zrobotyzowaną linię kartonowania?
Bezpieczną linię projektuje się po ocenie ryzyka kompletnej celi, obejmującej robota, kartoniarkę, transportery, chwytak, osłony i sterowanie. ISO 12100:2010 opisuje identyfikację zagrożeń i redukcję ryzyka, a ISO 10218-2:2011 odnosi te zasady do integracji systemów robotowych.
„Bezpieczeństwo systemu robotowego należy rozpatrywać na poziomie integracji, nie wyłącznie pojedynczego robota.” — parafraza ISO 10218-2:2011, International Organization for Standardization, 2011
- Ocena ryzyka ISO 12100 – obejmuje normalną pracę, czyszczenie, przezbrojenie, zacięcie i przewidywalne niewłaściwe użycie.
- Wygrodzenia oraz drzwi ryglowane – ograniczają dostęp do strefy zagrożenia podczas automatycznego ruchu.
- Funkcje bezpieczeństwa ISO 13849-1:2023 – wymagają właściwego zaprojektowania i walidacji części sterowania związanych z bezpieczeństwem.
- Kurtyny świetlne i skanery – mogą chronić dostęp, ale ich rozmieszczenie musi uwzględniać drogę zatrzymania maszyny.
- Tryb ręczny – powinien ograniczać ruch i jasno określać uprawnienia operatora oraz automatyka.
- Walidacja przed produkcją – potwierdza działanie zatrzymania, resetu, blokad oraz reakcji po utracie sygnału.
Cobot nie jest automatycznie bezpieczną aplikacją. Narzędzie, masa produktu, ostre krawędzie kartonu, prędkość i sąsiednie transportery nadal wymagają oceny ryzyka. Obowiązki prawne należy sprawdzić przed oddaniem linii do użytku według aktualnego stanu Rozporządzenia (UE) 2023/1230.
Koszt integracji kartoniarki z robotem – ile trwa wdrożenie i co wpisać do RFQ?
Koszt integracji kartoniarki z robotem obejmuje maszynę, robota, chwytak, sterowanie, transport, osłony, testy i uruchomienie, dlatego bez danych procesowych nie ma uczciwej jednej ceny. Oferty oraz zakres dostawy należy porównywać kwartalnie; dane cenowe trzeba sprawdzić przed publikacją.
Nie wpisuję do briefu gwarantowanej liczby cykli ani budżetu „od” bez listy wyłączeń. Oferta może obejmować robota, ale nie obejmować wizji, zmian formatowych, odbiorów SAT, dokumentacji czy integracji z istniejącym MES. To tworzy pozornie tani projekt.
Ile trwa wdrożenie kartoniarki z robotem?
Wdrożenie trwa tyle, ile wymaga projekt mechaniczny, dostępność komponentów, programowanie, FAT i SAT; harmonogram ustala się po zatwierdzeniu specyfikacji oraz próbek. Największe ryzyko terminu tworzą nietypowe formaty, zmiany layoutu i późne decyzje o interfejsie PLC.
- Analiza procesu – obejmuje próbki SKU, layout, media, wymagane tempo i kryteria odbioru.
- Projekt koncepcyjny – definiuje przepływ produktu, gniazda, chwytak, transportery i strefy bezpieczeństwa.
- Projekt wykonawczy – zamienia koncepcję w listę komponentów, program PLC, schematy i dokumentację interfejsów.
- Budowa oraz programowanie – łączy kartoniarkę, robota, wizję, czujniki i receptury formatowe.
- FAT – sprawdza linię u dostawcy na reprezentatywnych produktach, kartonach i scenariuszach błędów.
- SAT – potwierdza pracę w zakładzie z docelowymi mediami, obsadą oraz urządzeniami nadrzędnymi.
FAT powinien obejmować najtrudniejsze SKU, minimalny i maksymalny karton oraz serię dłuższą niż pokaz demonstracyjny. SAT nie może być jedynie podpisaniem protokołu po pojedynczym przejściu produktu.
Jak przygotować RFQ dla kartoniarki z robotem?
RFQ powinno przekazać integratorowi produkty, formaty, tempo, layout i mierzalne kryteria odbioru. Im mniej założeń ukrytych w zapytaniu, tym większa szansa na porównywalne oferty oraz odbiór bez sporów o zakres.
- Lista SKU – zawiera wymiary, masę, materiał, tolerancje i zdjęcia każdego produktu oraz kartonu.
- Wymagane tempo – określa liczbę dobrych kartonów na minutę, zmianę i warunki pomiaru.
- Układ pakowania – wskazuje liczbę sztuk, warstwy, przekładki oraz orientację produktu w kartonie.
- Zmiany formatowe – opisują liczbę SKU, docelowy czas przezbrojenia i wymieniane elementy.
- Standard PLC – wskazuje preferowany sterownik, sieć przemysłową, zasady alarmów i właściciela kodu źródłowego.
- Kryteria FAT i SAT – definiują próbki, długość serii, dopuszczalną liczbę błędów oraz dokumenty odbiorowe.
Przed złożeniem RFQ porównaj zakres na stronie koszt automatyzacji pakowania. Treść ma charakter informacyjny i nie zastępuje indywidualnej oceny technicznej, prawnej ani finansowej projektu przez integratora, osobę odpowiedzialną za bezpieczeństwo i doradcę finansowego.
Najczęściej zadawane pytania
Co to jest kartoniarka?
Kartoniarka automatyzuje formowanie, napełnianie lub zamykanie opakowań kartonowych. W specyfikacji trzeba rozróżnić kartonik jednostkowy, karton RSC, case packer i zaklejarkę, ponieważ wykonują inne operacje.
Jaki robot najlepiej współpracuje z kartoniarką?
To zależy od produktu i tempa. Robot delta często obsługuje lekkie produkty w szybkim pick-and-place, natomiast robot przegubowy lub kartezjański lepiej radzi sobie z większym ładunkiem oraz złożoną trajektorią.
Czy kartoniarka potrzebuje systemu wizyjnego?
Nie zawsze, jeśli produkt przyjeżdża w stałej pozycji, a czujniki potwierdzają jego obecność. Kamera jest przydatna przy losowej orientacji, wielu SKU, kontroli kompletności, kodów lub defektów opakowania.
Jak obliczyć wydajność zrobotyzowanej kartoniarki?
Najpierw zestaw takt robota, kartoniarki i podawania produktu, a jako limit przyjmij najwolniejszą operację. Następnie uwzględnij dostępność, jakość, mikroprzestoje i przezbrojenia w obliczeniu OEE.
Jak duży bufor zastosować między maszynami?
Bufor dobiera się po analizie typowych czasów zatrzymań, stabilności produktu i dostępnego miejsca. Nie powinien maskować stałego problemu podawania ani uszkadzać produktu przez nadmierne spiętrzenie.
Jakie testy wykonać przed odbiorem linii?
FAT powinien sprawdzić reprezentatywne produkty, minimalne i maksymalne formaty oraz scenariusze błędów. SAT potwierdza działanie w zakładzie z docelowymi mediami, personelem, prędkością i komunikacją z urządzeniami nadrzędnymi.
Czy cobot eliminuje potrzebę wygrodzeń?
Nie. Bezpieczeństwo ocenia się dla całej aplikacji: cobota, chwytaka, produktu, kartoniarki i transporterów, zgodnie z oceną ryzyka oraz wymaganiami funkcji bezpieczeństwa.
Źródła i literatura
Jak sprawdzić aktualność wymagań?
Normy, status przepisów oraz oferty dostawców należy zweryfikować przed decyzją zakupową. Informacje o cenach wymagają odświeżenia co najmniej raz na kwartał, a wymagania prawne – przed oddaniem linii do użytku.
- International Organization for Standardization – ISO 12100:2010, Safety of machinery – General principles for design – Risk assessment and risk reduction, 2010.
- International Organization for Standardization, ISO 10218-2:2011, Robots and robotic devices – Safety requirements for industrial robots – Part 2: Robot systems and integration, 2011.
- International Organization for Standardization – ISO 13849-1:2023, Safety of machinery – Safety-related parts of control systems, 2023.
- Parlament Europejski i Rada UE – Rozporządzenie (UE) 2023/1230 w sprawie maszyn, 2023.