
Robot kartezjański – co wyróżnia liniowy układ osi XYZ?
Robot kartezjański to manipulator, którego narzędzie porusza się po liniowych, wzajemnie prostopadłych osiach X, Y i Z, tworząc prostokątną przestrzeń roboczą. W automatyce pakowania taki układ upraszcza zapis punktów pobrania i odkładania, lecz parametry pozycjonowania trzeba oceniać w warunkach testu opisanych przez ISO 9283:1998, a nie na podstawie samej rozdzielczości enkodera.
W praktyce integratorskiej wybieram robot liniowy XYZ wtedy, gdy produkt jedzie po przewidywalnej trajektorii, karton ma ustalone położenie, a dostęp nad przenośnikiem jest lepszy niż z boku. Operator i technolog widzą wtedy zależność między wymiarem maszyny a współrzędną programu. Punkt nad lewym gniazdem kartonu nie jest abstrakcyjną pozycją robota – odpowiada konkretnemu przesunięciu w osi X i Y.
Co to jest robot kartezjański?
Robot kartezjański to manipulator z osiami liniowymi X, Y i Z, który przemieszcza chwytak po prostych torach w określonym obszarze roboczym. Taka kinematyka odróżnia go od robota SCARA, robota delta i robota przegubowego, ponieważ ruch każdej osi można łatwo odnieść do długości, szerokości albo wysokości stanowiska.
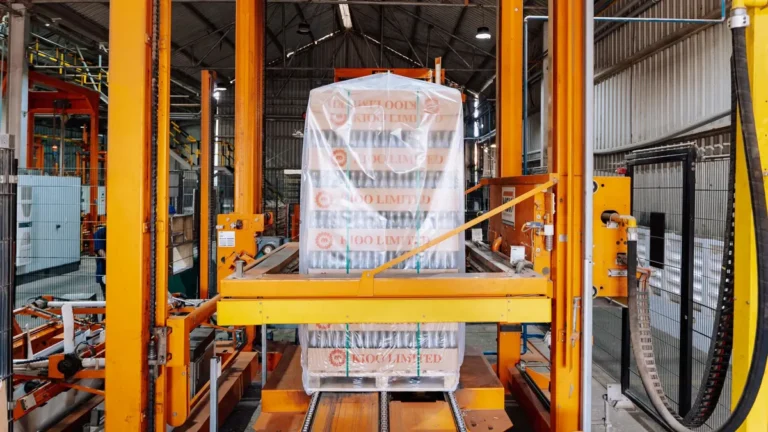
Najczęściej konstrukcja ma belkę osi X, wózek osi Y oraz pionową oś Z. Nad linią case packing może obsługiwać kilka torów, odkładać produkty do przegródek albo podawać kartony do kolejnego modułu end-of-line. Sam fakt zastosowania osi liniowych nie oznacza jeszcze, że instalacja będzie szybka, dokładna lub bezpieczna. O tym przesądzają masa narzędzia, sztywność ramy, prowadzenie kabli, profil ruchu i test aplikacyjny.
- Oś X wyznacza zwykle długi przejazd wzdłuż przenośnika lub szerokości gniazd pakujących, dlatego jej skok musi obejmować skrajne formaty z zapasem bezpieczeństwa.
- Oś Y przesuwa chwytak między torami, magazynem przekładek albo pozycjami odkładania i powinna uwzględniać rzeczywistą szerokość transportu.
- Oś Z realizuje opuszczanie do produktu lub kartonu, więc jej zakres uwzględnia wysokość stosu, wysokość palety i drogę bezpiecznego najazdu.
- Wózek liniowy przenosi obciążenie chwytaka, przewodów i produktu, a jego dobór wymaga sprawdzenia momentów oraz ugięcia belki.
- Przestrzeń prostokątna pozwala opisać format prostymi współrzędnymi, co ułatwia przygotowanie receptur PLC i ekranów HMI.
Osie X, Y i Z – jak wpływają na zakres ruchu chwytaka?
Osie X, Y i Z wpływają na zakres ruchu chwytaka przez sumę swoich skoków, stref bezpieczeństwa i wymiarów samego narzędzia. Chwytak o szerokiej płycie przyssawek potrzebuje więcej miejsca niż pojedynczy chwytak mechaniczny, dlatego nominalny zasięg osi nie jest tożsamy z użytecznym polem pobrania.
Przykład: producent kosmetyków chce układać flakony w kartonach 6 x 4 oraz 8 x 3. Układ XYZ może zapisać dwa rastry punktów odkładania bez przestawiania mechanicznych ograniczników kartonu, o ile rozstaw przenośników, prowadnice i chwytak mieszczą oba formaty. Po zmianie wysokości flakonu trzeba jednak skorygować bezpieczną wysokość przejazdu osi Z. Ten szczegół najczęściej powoduje kolizję z krawędzią kartonu.
Prowadnice i napędy – od czego zależą dokładność oraz prędkość?
Dokładność oraz prędkość zależą od całego układu mechanicznego i warunków badania, nie wyłącznie od typu serwonapędu. ISO 9283 rozróżnia między innymi dokładność i powtarzalność, dlatego dane z katalogu należy czytać wraz z metodą testu, obciążeniem, orientacją oraz trajektorią ruchu.
W aplikacji z pakowaniem napojów kilka milimetrów ugięcia belki może pozostać bez znaczenia, jeśli chwytak odkłada zgrzewki do szerokiego kartonu. Ten sam błąd będzie krytyczny przy wkładaniu ampułek farmaceutycznych do ciasnej tacki. Z mojej praktyki wynika, że zamiast pytać wyłącznie o „dokładność robota”, lepiej pokazać integratorowi tolerancję procesu i zażądać próby z prawdziwym produktem.
„Kryteria osiągów robota należy odnosić do zdefiniowanych metod i warunków badania, a nie traktować jako pojedynczej wartości katalogowej.” – parafraza zasad ISO 9283, 1998
Przezbrojenie układu XYZ – kiedy wystarczy zmiana pozycji i receptury?
Układ XYZ ułatwia przezbrojenie, gdy nowy format wymaga przede wszystkim zmiany zapisanych współrzędnych pobrania i odkładania, wyboru receptury oraz niewielkiej regulacji chwytaka. Korzyść znika, gdy operator ręcznie wymienia wiele prowadnic, ustawia transportery lub używa narzędzia nieobsługującego nowych wymiarów. Czas należy mierzyć do pierwszej dobrej sztuki w teście FAT.
Trzeba rozdzielić trzy rzeczy: zmianę programową, regulację mechaniczną i wymianę narzędzia. Receptura PLC może natychmiast przesunąć punkt odkładania o 45 mm, ale nie usunie potrzeby wymiany przyssawek o niewłaściwej średnicy ani nie rozszerzy prowadnicy kartonu. Dopiero ten podział pozwala uczciwie ocenić, czy stanowisko rzeczywiście szybko zmienia format opakowania.
Jak przeprowadzić zmianę formatu opakowania krok po kroku?
Zmianę formatu należy prowadzić w pięciu kolejnych krokach: wybrać recepturę, potwierdzić narzędzie, wykonać próbę na sucho, uruchomić serię testową i zatwierdzić pierwszą dobrą sztukę. Taka sekwencja ogranicza ryzyko uruchomienia robota z błędnym punktem Z lub niepasującym chwytakiem podciśnieniowym.
Na dobrze przygotowanym HMI operator nie wpisuje współrzędnych ręcznie. Wybiera SKU, a sterownik PLC ładuje pozycje, prędkości, strefy bezpiecznego przejazdu, liczbę produktów w warstwie i warunki kontroli. System powinien też pokazać numer aktywnej receptury oraz identyfikator zamontowanego chwytaka.
- Wybór receptury powinien aktywować zatwierdzony zestaw współrzędnych dla produktu, kartonu, rastra odkładania i parametrów transportera.
- Kontrola chwytaka powinna potwierdzić typ narzędzia przez kod mechaniczny, czujnik, RFID albo jednoznaczne potwierdzenie na HMI.
- Próba na sucho powinna odbyć się przy ograniczonej prędkości i bez produktu, aby sprawdzić strefy przejazdu oraz punkty skrajne.
- Seria testowa powinna obejmować kilka rzeczywistych cykli z produktem, kartonem i odrzutem jakościowym działającym w normalnej logice.
- Zatwierdzenie jakości powinno zapisać czas od zatrzymania do pierwszej dobrej sztuki oraz wszelkie korekty w rejestrze przezbrojeń.
Przykład z e-commerce: ten sam robot obsługuje pudełka o długości 220 mm i 380 mm. Gdy chwytak ma regulowany rozstaw przyssawek, zmiana receptury może przesunąć punkty pobrania i odkładania bez przestawiania osi. Jeśli jednak kartony są formowane przez osobną maszynę, jej prowadnice i ograniczniki nadal tworzą odrębny etap przezbrojenia linii pakującej.
Oś obrotowa – kiedy robot kartezjański potrzebuje czwartej osi?
Robot kartezjański potrzebuje czwartej osi wtedy, gdy produkt musi zmienić orientację kątową podczas pobrania, kontroli wizyjnej albo odkładania. Podstawowe osie X, Y i Z pozycjonują produkt, lecz bez osi obrotowej lub obracającego chwytaka nie wykonają obrotu etykietą do właściwej strony kartonu.
Przykładowo saszetki spożywcze mogą przyjeżdżać dłuższym bokiem równolegle do przenośnika, a karton wymaga układania prostopadle. Czwarta oś pozwala wykonać obrót bez dodatkowego modułu mechanicznego. Nie należy jej dodawać „na wszelki wypadek”: zwiększa masę narzędzia, wymagania dotyczące przewodów i liczbę warunków, które trzeba przetestować podczas FAT.
Punkty odkładania – jak zapisać je dla wielu formatów opakowań?
Punkty odkładania należy zapisać jako parametry receptury powiązane z konkretnym SKU, kartonem i narzędziem, a nie jako luźne korekty operatora. Najbezpieczniejsza receptura zawiera punkt bazowy, raster, bezpieczną wysokość osi Z, orientację produktu oraz granice dopuszczalnych przesunięć.
Przy pakowaniu słoików w układzie 3 x 4 PLC może wyliczać kolejne punkty z położenia bazowego oraz skoku w osi X i Y. Dla kartonu 4 x 5 receptura podmienia raster, ale nie pozwala operatorowi przesunąć punktu poza zdefiniowaną strefę. To ogranicza błędy, zwłaszcza gdy kilka zmian obsługuje ponad 20 SKU.
- Punkt referencyjny powinien odnosić się do powtarzalnego elementu maszyny, na przykład narożnika gniazda kartonowego lub pozycjonera.
- Raster X i Y powinien zapisywać rozstaw produktów wraz z tolerancją wynikającą z opakowania i chwytaka.
- Wysokość bezpieczna Z powinna uwzględniać najwyższy karton, elementy transportera i drogę powrotu narzędzia.
- Limit korekty operatora powinien blokować zmianę współrzędnej poza zakresem zatwierdzonym przez technologa.
- Historia zmian powinna rejestrować użytkownika, czas i powód modyfikacji receptury dla łatwiejszego dochodzenia przyczyny błędu.
Chwytak i oprzyrządowanie – jak skrócić zmianę produktu?
Chwytak skraca zmianę produktu tylko wtedy, gdy pewnie pobiera wszystkie przewidziane formaty, a system rozpoznaje jego poprawny montaż. Chwytak podciśnieniowy często dobrze obsługuje płaskie kartony i folie, chwytak mechaniczny lepiej kontroluje sztywne detale, natomiast narzędzie regulowane wymaga potwierdzenia powtarzalności na rzeczywistych SKU.
W rozmowach o robocie często zbyt dużo uwagi trafia do osi, a zbyt mało do końcówki ramienia. Tymczasem przy pakowaniu kosmetyków przyssawka zużyta po długiej serii może powodować niestabilne pobranie, choć program i osie pracują prawidłowo. Rejestr awarii chwytaka pokaże ten problem szybciej niż ogólny wskaźnik OEE.
Szybkozłącza – kiedy ograniczają czynności manualne?
Szybkozłącza ograniczają czynności manualne, gdy operator wymienia całe narzędzie bez odpinania pojedynczych przewodów pneumatycznych, elektrycznych i podciśnieniowych. Największy efekt daje połączenie szybkozłącza z mechanicznym pozycjonowaniem, identyfikacją narzędzia i blokadą startu przy niepełnym połączeniu.
Przykład: linia chemiczna stosuje jeden chwytak do zakręconych kanistrów 1 l i drugi do 5 l. Płyta wymienna z szybkozłączem może skrócić liczbę ręcznych podłączeń, ale sama nie gwarantuje jakości. Czujnik podciśnienia, potwierdzenie zamknięcia złącza i test pobrania muszą wejść do procedury rozruchowej.
- Szybkozłącze pneumatyczne powinno ograniczać liczbę ręcznie podłączanych przewodów i zachowywać szczelność po wielu cyklach wymiany.
- Złącze elektryczne powinno przenosić sygnały czujników chwytaka bez ryzyka zamiany kanałów po montażu.
- Kodowanie mechaniczne powinno uniemożliwiać założenie narzędzia przeznaczonego do innego formatu lub innego kierunku pracy.
- Identyfikator chwytaka powinien być porównywany przez PLC z recepturą przed zezwoleniem na tryb automatyczny.
- Kontrola szczelności powinna sprawdzać spadek podciśnienia przed rozpoczęciem serii, a nie dopiero po pierwszym upuszczonym produkcie.
Regulowane chwytaki – kiedy zastępują wymienne narzędzia?
Regulowany chwytak zastępuje wymienne narzędzia, gdy różnice między formatami mieszczą się w jego zakresie roboczym, a zmiana rozstawu nie pogarsza stabilności pobrania. Nie zastąpi kilku narzędzi, jeśli produkty mają odmienne powierzchnie, masy, środki ciężkości lub wymagają różnych metod kontaktu.
Przy kartonach o podobnej szerokości można zastosować belkę z regulowanymi przyssawkami. Przy połączeniu lekkiej tacki z folią i ciężkiej zgrzewki napojów potrzebne bywają dwa odmienne chwytaki. Z mojej praktyki wynika, że projekt „uniwersalnego” narzędzia często kończy się większą masą, gorszym dostępem i trudniejszym serwisem niż dwa proste, kodowane moduły.
Robot kartezjański czy SCARA – który łatwiej dostosować do nowego formatu?
Robot kartezjański zwykle łatwiej dostosować do nowego formatu w prostokątnej strefie nad przenośnikiem, ponieważ punkty opisują skoki osi X, Y i Z. SCARA częściej wygrywa przy szybkich ruchach i obrocie produktu w płaszczyźnie, ale wybór wymaga danych o masie, cyklu, orientacji oraz liczbie SKU, a nie ogólnego porównania konstrukcji.
SCARA wykonuje ruch w płaszczyźnie dzięki ramionom obrotowym i zwykle dysponuje osią pionową oraz obrotem wokół osi Z. To przydatne przy wkładaniu elementów do gniazd, sortowaniu lub montażu. Układ XYZ prowadzi narzędzie po prostszej geometrii, co bywa korzystne w długich maszynach pakujących i przy wielu pozycjach odkładania.
Czym różni się robot kartezjański od robota SCARA?
Robot kartezjański porusza narzędziem po osiach liniowych, a robot SCARA wykorzystuje ramiona obrotowe do szybkiego ruchu w płaszczyźnie oraz obrotu wokół osi pionowej. SCARA daje naturalną swobodę obrotu produktu, natomiast XYZ ułatwia obsługę prostokątnego pola pracy i zapisywanie pozycji jako wymiarów stanowiska.
Przykład: zakład farmaceutyczny wkłada pudełka do tacek w kilku rzędach. Jeśli każde pudełko wymaga obrotu o 90 stopni, SCARA może ograniczyć liczbę dodatkowych elementów. Jeśli stanowisko ma obsłużyć trzy metry przenośnika i cztery stanowiska odbioru, konstrukcja bramowa XYZ może być bardziej czytelna konstrukcyjnie.
Robot kartezjański czy robot delta – który pasuje do pakowania?
Robot delta pasuje do szybkiego pick-and-place lekkich produktów, natomiast robot kartezjański sprawdza się, gdy proces wymaga dużej prostokątnej strefy pracy, wyższego skoku osi Z albo prostego odwzorowania punktów formatu. Żaden typ nie jest automatycznie szybszy: cykl zależy od modelu, masy, chwytaka, trajektorii i testu aplikacyjnego.
robot delta do szybkiego pick-and-place zwykle pracuje nad przenośnikiem z systemem wizyjnym, który śledzi położenie lekkich produktów. Delta może sortować batony, saszetki czy pojedyncze wyroby cukiernicze. Układ XYZ częściej przenosi grupę produktów do kartonu, obsługuje paletę pomocniczą albo wykonuje ruch nad szerszym układem transporterów.
Która konstrukcja daje największą swobodę orientacji produktu?
Największą swobodę orientacji daje konstrukcja wyposażona w odpowiednie osie obrotowe i chwytak, nie sama etykieta „XYZ”, „SCARA” albo „delta”. SCARA naturalnie obraca produkt wokół osi pionowej, delta może otrzymać oś obrotową, a robot kartezjański wymaga czwartej osi lub narzędzia obrotowego.
| Cecha aplikacji | Robot kartezjański XYZ | Robot SCARA | Robot delta |
|---|---|---|---|
| Przestrzeń pracy | Prostokątna, łatwa do odniesienia do wymiarów linii. | Obszar wokół podstawy, korzystny dla ruchu w płaszczyźnie. | Strefa nad przenośnikiem, zależna od geometrii konkretnego modelu. |
| Zmiana punktów formatu | Wygodna przez współrzędne X, Y i Z zapisane w recepturze PLC. | Wymaga pracy na pozycjach i kątach osi robota. | Wymaga walidacji trajektorii, zwłaszcza z systemem wizyjnym. |
| Orientacja produktu | Wymaga dodatkowej osi obrotowej albo chwytaka obrotowego. | Jest naturalną zaletą ruchu wokół osi pionowej. | Jest możliwa w wersjach z osią obrotową, zależnie od konfiguracji. |
| Typowe użycie | Case packing, transfer, układanie w kartonie i obsługa wielu torów. | Manipulacja, sortowanie i szybkie operacje w płaszczyźnie. | Pick-and-place lekkich produktów w szybkim strumieniu. |
| Potwierdzenie parametrów | Wymaga testu z masą narzędzia i produktem według kryteriów ISO 9283. | Wymaga testu cyklu, orientacji i tolerancji gniazd aplikacji. | Wymaga testu dynamiki, chwytaka i śledzenia produktu. |
Uwaga: wartości prędkości, udźwigu i dokładności zależą od konkretnego modelu oraz warunków testu; przed zakupem należy sprawdzić aktualną kartę katalogową producenta.
- Pakowanie ciastek może faworyzować robota delta, gdy lekkie produkty trzeba szybko sortować przed ułożeniem w tackach.
- Pakowanie kartonów zbiorczych może faworyzować układ XYZ, gdy robot pokrywa długi odcinek i odkłada grupy produktów w rastrze.
- Obrót pudełka może faworyzować SCARA, gdy zmiana orientacji w płaszczyźnie jest częścią każdego cyklu.
- Wiele formatów SKU wymaga przede wszystkim matrycy formatów, ponieważ sama kinematyka nie eliminuje regulacji transportera.
Sterowanie recepturami – jak przygotować powtarzalne przezbrojenie?
Powtarzalne przezbrojenie wymaga receptury PLC z zatwierdzonymi pozycjami, parametrami ruchu, identyfikatorem chwytaka i warunkami kontroli, a HMI musi prowadzić operatora przez właściwą sekwencję. Receptura nie zastępuje oceny ryzyka: tryby ustawiania, wymiana narzędzia i restart po błędzie muszą należeć do projektu kompletnej celi zgodnie z ISO 10218-2:2025.
Najgorszym rozwiązaniem jest arkusz z parametrami na papierze i współrzędne wpisywane ręcznie do kilku ekranów. Dobra automatyka pakowania przechowuje wersję receptury, autora zatwierdzenia i zakres zmian. Po awarii można wtedy odtworzyć ustawienia, a po reklamacji ustalić, na jakim formacie pracowała linia.
PLC, HMI i walidacja – jak zabezpieczyć parametry formatu?
PLC, HMI i walidacja zabezpieczają parametry formatu przez kontrolę uprawnień, porównanie narzędzia z recepturą oraz blokadę ruchu poza zatwierdzoną strefą. Pierwszym krokiem jest stworzenie jednej tabeli parametrów, zamiast kopiowania tych samych wartości do programu robota, HMI i osobnego modułu transportera.
W integracji warto przewidzieć role użytkowników: operator wybiera zatwierdzoną recepturę, technolog może wykonać ograniczoną korektę, a administrator zapisuje nową wersję po walidacji. Link integracja robota z PLC powinien prowadzić do opisu sygnałów gotowości, błędów narzędzia i potwierdzeń cyklu.
- Nazwa receptury powinna jednoznacznie wskazywać SKU, wariant kartonu i stosowany chwytak, aby ograniczyć wybór podobnych pozycji.
- Wersja receptury powinna zawierać historię korekt, osobę zatwierdzającą i datę, co ułatwia analizę niezgodności.
- Kontrola narzędzia powinna porównywać identyfikator chwytaka z wymogiem aktywnej receptury przed startem automatycznym.
- Strefy ruchu powinny ograniczać dojazd osi XYZ do obszarów zatwierdzonych dla danego kartonu i produktu.
- Komunikat HMI powinien opisywać konkretną czynność, na przykład „zamontuj chwytak VP-04”, a nie ogólny alarm „błąd przygotowania”.
„Bezpieczeństwo należy rozpatrywać dla aplikacji robota i celi jako całości, z uwzględnieniem integracji oraz trybów pracy.” – parafraza wymagań ISO 10218-2, 2025
Jakie wskaźniki mierzyć po przezbrojeniu linii pakującej?
Po przezbrojeniu należy mierzyć czas do pierwszej dobrej sztuki, liczbę interwencji operatora, odrzuty rozruchowe i stabilność pobrania, a nie wyłącznie czas postoju na ekranie HMI. Te dane pokazują, czy receptura rzeczywiście zmniejsza straty i czy chwytak zachowuje powtarzalność po zmianie formatu.
Dla dwóch formatów kartonu można prowadzić osobny zapis: rozpoczęcie zatrzymania, zakończenie regulacji, pierwsza sztuka, sztuka zatwierdzona przez jakość oraz liczba odrzuconych produktów. Dane sprawdzone w konkretnym zakładzie są znacznie bardziej użyteczne niż uniwersalna obietnica czasu przezbrojenia. International Federation of Robotics publikuje dane o robotyce przemysłowej, ale nie zastąpi ona testu konkretnej linii.
Dobór robota kartezjańskiego – jakie dane zebrać przed zakupem?
Dobór robota kartezjańskiego wymaga matrycy wszystkich SKU obejmującej wymiary, masę z opakowaniem, tolerancje, takt, orientację i sposób pobrania. Integrator powinien ocenić także ugięcie osi, prowadzenie przewodów, dostęp serwisowy oraz pełną ocenę ryzyka zgodnie z ISO 12100:2010; deklaracja zgodności samego robota nie potwierdza bezpieczeństwa całej maszyny.
Nie kupowałbym układu XYZ na podstawie jednego „typowego” kartonu. Skrajny niski karton może ujawnić problem z osią Z, a najcięższy pakiet – niedoszacowanie masy chwytaka lub ugięcie belki. Przykład z napojów: czteropak butelek i dwunastopak w kartonie mogą wymagać innego rozkładu przyssawek, mimo że mieszczą się w podobnej przestrzeni roboczej.
Checklista formatu – jakie wymiary, masy i czasy cyklu potwierdzić?
Checklista formatu powinna potwierdzić minimalne i maksymalne wymiary produktu oraz kartonu, masę z chwytakiem, wymagany takt, orientację, tolerancję położenia i warunki środowiskowe. Pierwszym krokiem jest zebranie rzeczywistych próbek wszystkich skrajnych SKU, a nie tylko danych z rysunków handlowych.
- Wymiary produktu i kartonu powinny obejmować format minimalny, maksymalny oraz rzeczywistą tolerancję produkcyjną każdego SKU.
- Masa przenoszona powinna uwzględniać produkt, opakowanie, chwytak, przewody i ewentualny obrót narzędzia.
- Czas cyklu powinien wynikać z taktu linii oraz czasu potrzebnego na bezpieczne rozpędzenie i hamowanie osi.
- Orientacja produktu powinna wskazywać, czy potrzebna jest czwarta oś, prowadnica, system wizyjny albo obrót wykonywany poza robotem.
- Warunki środowiskowe powinny opisać pył, wilgoć, mycie, kontakt z chemią i wymagania branży spożywczej lub farmaceutycznej.
- Dostęp serwisowy powinien umożliwiać wymianę przyssawek, kontrolę prowadnic i obsługę przewodów bez demontażu całej maszyny.
Test FAT – jak zweryfikować przezbrojenie przed odbiorem?
Test FAT powinien zweryfikować pełne przezbrojenie między skrajnymi formatami, czas do pierwszej dobrej sztuki, błędną recepturę, zanik podciśnienia i bezpieczne zatrzymanie. Test wykonany u integratora przed odbiorem pozwala poprawić mechanikę, HMI oraz logikę PLC zanim stanowisko trafi na produkcję.
Wymagaj testu z rzeczywistym produktem, kartonem i materiałem opakowaniowym. Próbka zastępcza bywa lżejsza, sztywniejsza lub ma inną powierzchnię niż finalny wyrób, przez co fałszuje ocenę chwytaka. Włącz też bezpieczeństwo stanowiska zrobotyzowanego do kryteriów odbioru – zwłaszcza tryb ręczny, reset po otwarciu osłony oraz procedurę wymiany narzędzia.
- Format minimalny powinien potwierdzić, że chwytak i prowadnice stabilnie obsługują najmniejszy produkt oraz najniższy karton.
- Format maksymalny powinien potwierdzić margines skoków X, Y i Z, masę roboczą oraz bezpieczny przejazd nad przeszkodami.
- Błędna receptura powinna wywołać czytelną blokadę startu, a nie pozwolić robotowi wykonać ryzykowny ruch.
- Zanik podciśnienia powinien zatrzymać lub bezpiecznie obsłużyć cykl zgodnie z zatwierdzoną oceną ryzyka aplikacji.
- Bezpieczne zatrzymanie powinno zostać sprawdzone razem z osłonami, urządzeniami ochronnymi i procedurą ponownego uruchomienia.
Przekaż integratorowi matrycę formatów i zamów test wykonalności przed zakupem. To najprostszy sposób, aby ocenić, czy robot kartezjański rzeczywiście ograniczy ręczne ustawianie, czy jedynie przeniesie je do innego etapu linii.
Najczęściej zadawane pytania
Co to jest robot kartezjański?
Robot kartezjański to manipulator przemieszczający chwytak po liniowych osiach X, Y i Z. Jego prostokątna przestrzeń robocza ułatwia programowanie punktów na linii pakującej. Parametry dokładności i powtarzalności trzeba porównywać według warunków testu, między innymi zasad ISO 9283.
Kiedy układ XYZ ułatwia przezbrojenie?
Układ XYZ ułatwia przezbrojenie, gdy nowy format wymaga głównie zmiany współrzędnych, receptury PLC i ustawienia regulowanego chwytaka. Efekt będzie ograniczony, jeśli operator musi ręcznie wymieniać wiele prowadnic lub przestawiać urządzenia towarzyszące. Kluczowy jest pomiar czasu do pierwszej dobrej sztuki podczas FAT.
Czy robot kartezjański może obracać produkt?
Tak, robot kartezjański może obracać produkt po dodaniu czwartej osi albo chwytaka obrotowego. Sam układ X, Y i Z zmienia pozycję produktu, ale nie jego orientację kątową. Konieczność obrotu należy sprawdzić dla każdego SKU i kierunku układania w kartonie.
Robot kartezjański czy SCARA – co wybrać?
To zależy od przestrzeni pracy, orientacji produktu, taktu i liczby formatów. Robot kartezjański jest czytelny dla długiej, prostokątnej strefy nad linią, a SCARA ułatwia szybki ruch i obrót w płaszczyźnie. Decyzję powinien potwierdzić test z rzeczywistym produktem oraz chwytakiem.
Robot kartezjański czy robot delta – który jest szybszy?
Robot delta zwykle wybiera się do bardzo szybkiego pick-and-place lekkich produktów, lecz nie można ogłosić go szybszym bez danych o modelu, masie i trajektorii. Robot kartezjański może być lepszy przy dużym prostokątnym polu pracy albo transferze grup produktów. Porównanie wykonuje się na docelowym cyklu aplikacji.
Czy jeden chwytak obsłuży kilka formatów?
Tak, jeśli różnice wymiarów, masy i powierzchni mieszczą się w zakresie regulacji chwytaka oraz nie obniżają stabilności pobrania. Przed wdrożeniem trzeba sprawdzić szczelność przyssawek, środek ciężkości i powtarzalność dla skrajnych SKU. Przy bardzo różnych produktach bezpieczniejsze bywają wymienne, kodowane narzędzia.
Jak sprawdzić przezbrojenie przed odbiorem maszyny?
Podczas FAT wykonaj zmianę między skrajnymi formatami i zmierz czas do pierwszej dobrej sztuki. Sprawdź także błędną recepturę, identyfikację chwytaka, zanik podciśnienia oraz bezpieczne zatrzymanie. Wyniki wpisz do protokołu odbioru razem z listą korekt.
Źródła i literatura
- ISO 9283:1998 – Manipulating industrial robots – Performance criteria and related test methods.
- ISO 10218-2:2025 – Robotics – Safety requirements – Part 2: Industrial robot applications and robot cells.
- ISO 12100:2010 – Safety of machinery – General principles for design – Risk assessment and risk reduction.
- International Federation of Robotics – materiały i dane dotyczące robotyki przemysłowej, dostęp: 2025.