
Robot SCARA – budowa i kinematyka
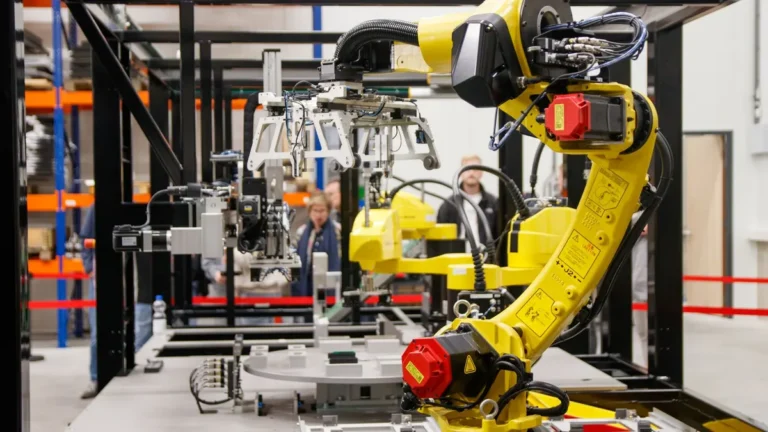
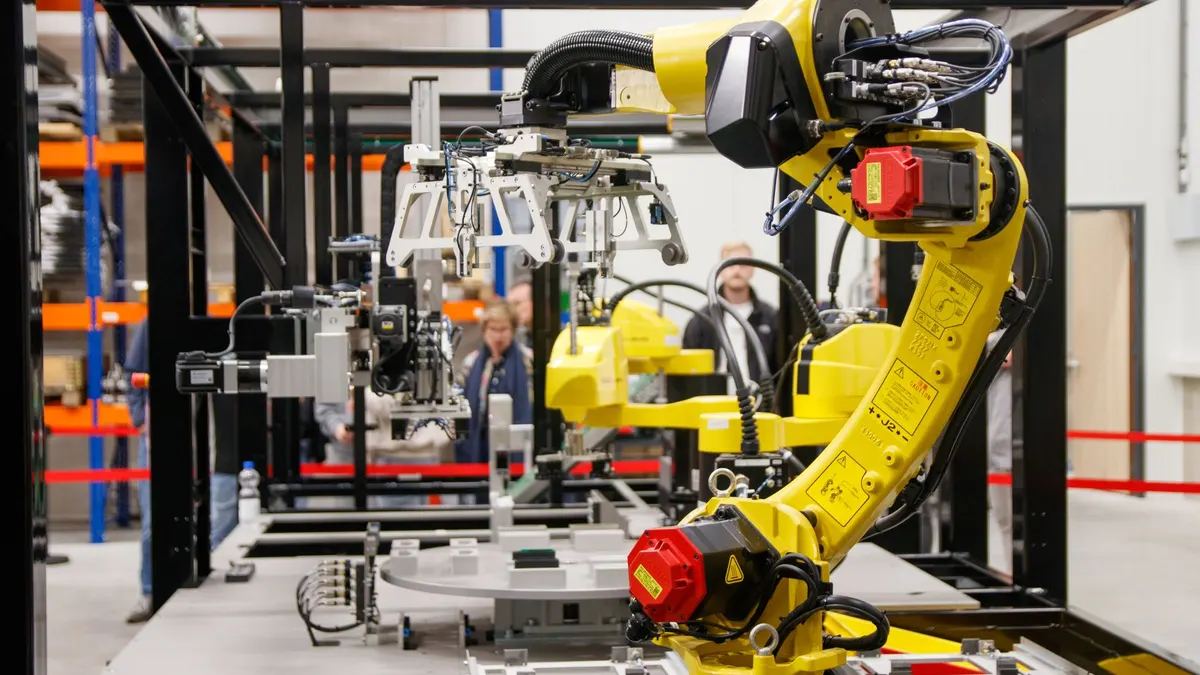
Robot SCARA to robot przemysłowy o kinematyce zoptymalizowanej pod szybkie ruchy w płaszczyźnie, ruch pionowy oraz obrót narzędzia wokół osi pionowej. W pakowaniu jego przewagą jest krótka, powtarzalna trajektoria między transporterem, tacką lub kartonem, a poprawne nazewnictwo typów robotów porządkuje norma ISO 8373:2021.
SCARA rozwija skrót Selective Compliance Assembly Robot Arm. „Selective compliance” nie oznacza miękkiego ramienia ani swobody w każdym kierunku. Chodzi o właściwość mechaniczną istotną przy operacjach montażowych i szybkich ruchach w poziomie: układ może zachowywać się inaczej w płaszczyźnie roboczej niż w osi pionowej. W linii pakującej liczy się przede wszystkim przewidywalny ruch, sztywne mocowanie i dobrze dobrana trajektoria.
„ISO 8373 porządkuje terminologię robotyki, dzięki czemu typ robota, osie i elementy stanowiska można opisać jednoznacznie.” – International Organization for Standardization, ISO 8373:2021 Robotics – Vocabulary, 2021
Cztery osie – jaki ruch wykonuje typowy robot SCARA?
Typowy robot czteroosiowy wykonuje dwa ruchy obrotowe w poziomie, ruch pionowy osi Z oraz obrót narzędzia wokół osi pionowej. Dzięki temu może pobrać produkt, zmienić jego kierunek na przykład o 90 stopni i odłożyć go do gniazda opakowania bez złożonego manewru przestrzennego.
W praktyce integrator analizuje nie sam schemat osi, lecz ich pracę z chwytakiem, kartonem i transporterem:
- Oś J1 obraca pierwszy człon ramienia i buduje główny zasięg robota w płaszczyźnie stanowiska.
- Oś J2 ustawia drugi człon, dlatego wpływa na dostęp do punktu pobrania oraz punktu odkładania.
- Oś Z opuszcza chwytak do produktu i musi uwzględniać wysokość tacki, kartonu oraz prowadnic.
- Oś J4 obraca narzędzie, co pozwala ustawić etykietę, zakrętkę lub produkt prostokątny w wymaganej orientacji.
- Sterownik robota synchronizuje sekwencję z PLC, aby ruch nie rozpoczął się przed potwierdzeniem dostępności produktu.
SCARA nie jest robotem kartezjańskim XYZ, choć oba rozwiązania mogą wykonywać powtarzalne ruchy pick-and-place. Robot kartezjański XYZ porusza się po osiach liniowych, zwykle łatwiej pokrywając wydłużony obszar. SCARA pracuje ramieniem obrotowym i często zajmuje mniej miejsca przy stanowisku z kompaktową strefą pobrania oraz odkładania.
Selektywna podatność – co oznacza w praktyce?
Selektywna podatność oznacza, że konstrukcja SCARA ma określone właściwości ugięcia zależne od kierunku, a nie że nadaje się do dowolnego kontaktu z produktem. W pakowaniu o wyniku decydują też sztywność chwytaka, masa przewodów i sposób prowadzenia kabla.
Jedno zdanie, które dobrze oddaje zasadę doboru, brzmi: robot SCARA daje największą korzyść wtedy, gdy produkt porusza się głównie w poziomie, wymaga ruchu Z i obrotu wokół osi pionowej, a nie swobodnego pochylania w kilku płaszczyznach.
- FANUC oferuje rodziny robotów SCARA, lecz udźwig i zasięg konkretnego wariantu należy sprawdzić w aktualnej karcie producenta.
- Epson Robots stosuje nazewnictwo serii zależne od rynku, więc parametrów nie należy przenosić między modelami bez weryfikacji.
- ABB i Yamaha Robotics również mają rozwiązania do szybkich aplikacji, ale o dopasowaniu decyduje aplikacja, nie sama marka.
- Robot delta ma kinematykę równoległą i zwykle pracuje nad transporterem, dlatego wymaga innego layoutu niż SCARA.
- Robot sześcioosiowy zapewnia więcej swobody orientacji, ale nie zawsze będzie najprostszym wyborem dla krótkiego ruchu poziomego.
Zastosowania SCARA w pakowaniu
Robot typu SCARA w pakowaniu najlepiej realizuje szybkie pobranie, obrót i odkładanie produktu do powtarzalnego miejsca, na przykład do tacki, blistra, kartonu zbiorczego lub gniazda maszyny. Sprawdza się szczególnie wtedy, gdy produkt pozostaje stabilny, a wymagana orientacja ogranicza się głównie do obrotu wokół osi pionowej.
Z mojej praktyki redakcyjnej przy opisach wdrożeń wynika, że problemem rzadko jest wyłącznie robot. Częściej zawodzi niestabilna saszetka, błyszczące opakowanie mylące kamerę, karton o zbyt dużej tolerancji wymiarowej albo źle ustawiony podciśnieniowy chwytak.
Pick-and-place – kiedy SCARA sprawdza się przy kartonowaniu?
Tak, SCARA może pakować do kartonów, jeśli wysokość kartonu, zasięg, dostęp od góry i orientacja produktu mieszczą się w jego ruchu czteroosiowym. Najlepsze rezultaty daje przy płytkich kartonach, tackach i wkładkach, do których produkt nie musi wejść pod kątem.
Przykład: robot pobiera sześć pudełek kosmetycznych z taśmy, obraca każde o 90 stopni osią J4 i układa je w formowanej tacy. Drugi przykład to wkładanie butelek z suplementem do gniazd kartonowej wkładki przed zamknięciem pudełka. Przy głębokim kartonie lub wysokiej przegrodzie trzeba sprawdzić, czy nadgarstek i chwytak nie zahaczą o krawędź.
- Pakowanie do kartonów działa dobrze przy stałej wysokości produktu oraz wolnym dostępie od góry do komory kartonu.
- Case packing wymaga testu z formatem minimalnym i maksymalnym, ponieważ różnica wysokości kartonu zmienia trajektorię osi Z.
- Tacki termoformowane ułatwiają odkładanie, gdy gniazda stabilizują produkt jeszcze przed zamknięciem opakowania.
- Saszetki spożywcze wymagają kontroli tarcia i szczelności podciśnienia, ponieważ elastyczna folia może zmieniać pozycję.
- Pudełka e-commerce mogą wymagać prowadnic, gdy wymiary SKU różnią się bardziej niż zakres przewidziany przez chwytak.
Sortowanie i kompletacja – jak wykorzystać obrót produktu?
Sortowanie produktów z wykorzystaniem SCARA zaczyna się od rozpoznania pozycji, a następnie od zaplanowania pobrania i obrotu narzędzia przed odkładaniem. Oś J4 jest użyteczna przy prostokątnych opakowaniach, etykietach skierowanych do przodu albo kompletacji wariantów w konkretnej kolejności.
System wizyjny może wskazać pozycję pudełka, saszetki lub fiolki, jednak skuteczność trzeba mierzyć na rzeczywistym materiale, tle i oświetleniu. Opakowanie z lakierem błyszczącym zachowuje się przed kamerą inaczej niż karton matowy. To ma znaczenie.
- Sortowanie SKU wymaga jasnej reguły odrzutu dla produktu, którego kamera nie rozpozna z wymaganą pewnością.
- Kompletacja zestawów powinna korzystać z kontroli obecności, aby do kartonu nie trafił podwójny wariant produktu.
- Obrót produktu pozwala ustawić dłuższy bok pudełka zgodnie z układem przegródek w opakowaniu zbiorczym.
- Bufor na transporterze stabilizuje takt, gdy poprzednia maszyna podaje produkty nierównomiernie.
- Odrzut błędów musi odbierać produkt poza strefą ruchu robota, aby nie tworzyć kolizji przy kolejnym cyklu.
Etykietowanie i obsługa maszyn – kiedy powtarzalność jest kluczowa?
Powtarzalność jest kluczowa przy podawaniu detalu do gniazda, nakładaniu elementu lub odbiorze gotowego opakowania, lecz nie należy mylić jej z dokładnością absolutną. ISO 9283 opisuje kryteria osiągów oraz metody pomiaru, dlatego deklarację producenta trzeba czytać wraz z warunkami testu.
Przykład trzeci: SCARA podaje pompki dozujące do pojemników kosmetycznych przed zakręcaniem. Przykład czwarty: w farmacji robot odkłada fiolki do tacki, ale projekt stanowiska musi uwzględnić walidację procesu, czyszczenie i wymagania jakościowe zakładu.
- Obsługa etykieciarki wymaga potwierdzenia gotowości maszyny przez integrację PLC przed podaniem opakowania.
- Podawanie zakrętek sprawdza się przy stabilnym orientowaniu części, ponieważ SCARA nie zastępuje podajnika wibracyjnego.
- Kontrola obecności powinna wykryć brak produktu przed zamknięciem kartonu lub foliowaniem zbiorczym.
- Branża spożywcza wymaga materiałów i procedur czyszczenia odpowiednich do środowiska procesu.
- Branża farmaceutyczna wymaga udokumentowanych kryteriów odbioru, a nie tylko deklarowanego czasu cyklu.
Robot SCARA czy robot delta – który wybrać do pakowania?
SCARA warto testować, gdy produkt trzeba szybko przenieść i obrócić w płaszczyźnie, natomiast robot delta jest częstym kandydatem do bardzo szybkiego pick-and-place lekkich produktów nad transporterem. Nie ma uniwersalnego zwycięzcy: wynik zależy od pełnej trajektorii, masy, chwytaka, higieny oraz czasu cyklu zmierzonego dla rzeczywistej aplikacji.
Czym różni się SCARA od robota delta?
SCARA używa ramienia szeregowego z ruchem Z i obrotem narzędzia, a robot delta wykorzystuje układ równoległy, często zawieszony nad obszarem transportera. Delta może być bardzo dobrym wyborem dla lekkich produktów o krótkim cyklu, ale sama nazwa kinematyki nie gwarantuje lepszego wyniku.
| Kryterium | Robot SCARA | Robot delta | Robot sześcioosiowy |
|---|---|---|---|
| Główny ruch | Szybki ruch w płaszczyźnie, Z i obrót narzędzia | Dynamiczne pobranie nad transporterem | Ruch przestrzenny z wieloma orientacjami |
| Orientacja produktu | Najczęściej obrót wokół osi pionowej | Zależna od wersji i narzędzia | Możliwe pochylenie i obrót w wielu płaszczyznach |
| Typowe zadanie | Tacki, kartony, obsługa maszyny | Lekkie pick-and-place | Case packing, paletyzacja, omijanie przeszkód |
| Weryfikacja wyniku | Test z rzeczywistym chwytakiem | Test z rzeczywistym produktem | Symulacja i test kolizji |
Uwaga: porównanie ma charakter aplikacyjny. Czasu cyklu, udźwigu i powtarzalności nie należy uogólniać między modelami producentów takich jak FANUC, Epson Robots, ABB i Yamaha Robotics.
- SCARA wybierz do kompaktowego stanowiska, gdy produkt wymaga obrotu w poziomie i kontrolowanego opuszczenia.
- Robot delta przetestuj przy lekkich produktach podawanych w dużym zagęszczeniu na transporterze.
- Robot sześcioosiowy rozważ, gdy karton jest głęboki albo produkt trzeba pochylić podczas wkładania.
- System wizyjny może wspierać każdy z tych typów, lecz wymaga odrębnej kalibracji dla konkretnej celi.
- Dostęp serwisowy oceń już na layoucie, ponieważ montaż nad linią i montaż boczny tworzą inne ograniczenia.
Robot SCARA czy robot sześcioosiowy – gdzie są granice zastosowania?
Robot sześcioosiowy będzie lepszy, gdy proces wymaga pochylenia produktu, dojścia za przeszkodę albo zmiany orientacji w kilku płaszczyznach. SCARA wygrywa prostotą ruchu wtedy, gdy taka swoboda nie jest potrzebna.
Przykład piąty: wkładanie pionowych butelek do płytkiej tacki może wykonać SCARA. Przykład szósty: wkładanie nieregularnych opakowań do wysokiego kartonu z przegrodami częściej uzasadnia robota sześcioosiowego. Robot pakujący i liczba osi pomaga uporządkować te różnice przed rozmową z integratorem.
- Wysokie przeszkody ograniczają SCARA, ponieważ jego ruch nie zapewnia dowolnego omijania krawędzi kartonu.
- Paletyzacja zwykle wymaga większego zasięgu i swobody orientacji niż typowa aplikacja SCARA.
- Depaletyzacja może wymagać wizji 3D i różnych wysokości pobrania, co zmienia ocenę kinematyki.
- Prosty obrót opakowania nie wymaga sześciu osi, jeśli wystarcza obrót wokół osi pionowej.
- Projekt chwytaka może zmienić wybór robota bardziej niż niewielka różnica w katalogowej prędkości.
Parametry doboru robota SCARA
Dobór robota SCARA zaczyna się od obciążenia całego zespołu ruchomego: produktu, chwytaka, przewodów i osprzętu, a następnie od sprawdzenia środka ciężkości oraz bezwładności. Nominalny udźwig nie wystarcza, ponieważ zbyt ciężki lub źle wyważony chwytak może ograniczyć przyspieszenie i stabilność cyklu.
Masa chwytaka i produktu – jak obliczyć obciążenie?
Najpierw zsumuj masę produktu, chwytaka, adaptera, czujników i części przewodów poruszających się z ramieniem, a potem porównaj wynik z wykresami obciążenia konkretnego modelu. Producent lub integrator powinien potwierdzić obliczenie dla planowanej prędkości.
- Produkt 0,25 kg należy liczyć razem z opakowaniem jednostkowym, jeżeli robot pobiera produkt już po zapakowaniu.
- Chwytak podciśnieniowy uwzględnia przyssawki, generator próżni, płytę narzędziową oraz przewody pneumatyczne.
- Adapter mechaniczny może przesunąć środek ciężkości nawet wtedy, gdy jego masa wydaje się niewielka.
- Przewody zwiększają obciążenie ruchome i mogą generować siłę odkształcającą przy szybkim zwrocie.
- Margines projektowy powinien wynikać z testu procesu, a nie z przypadkowego procentu przyjętego „na zapas”.
Bezwładność i środek ciężkości – dlaczego ograniczają dynamikę?
Bezwładność ogranicza dynamikę, ponieważ do rozpędzenia i wyhamowania masy oddalonej od osi potrzeba większego momentu. Długi chwytak z czterema przyssawkami może obciążać nadgarstek bardziej niż cięższy, lecz zwarty chwytak.
ISO 9283 rozróżnia parametry osiągów robota i metody ich badania. Dlatego powtarzalność katalogowa nie jest automatycznie gwarancją tolerancji całego procesu – wpływają na nią także chwytak, detal, mocowanie i warunki pomiaru (źródło: ISO 9283:1998).
- Środek ciężkości powinien pozostawać w granicach określonych przez producenta dla danego obciążenia.
- Długi chwytak zwiększa moment bezwładności, nawet gdy łączna masa nie przekracza udźwigu nominalnego.
- Przyspieszenie należy mierzyć podczas rzeczywistego taktu, a nie zakładać z danych dla pustego robota.
- Stabilizacja produktu może wymagać krótkiego czasu po zatrzymaniu, zwłaszcza dla płynów i elastycznych opakowań.
Przestrzeń robocza – jak uniknąć martwych stref?
Przestrzeń roboczą sprawdzisz, rysując całą trajektorię chwytaka wraz z gabarytem produktu, a nie tylko linię między punktem A i B. Trzeba uwzględnić strefę wymiany formatu, osłony, czujniki, magazyn kartonów i dostęp operatora.
- Format minimalny może powodować kolizję przy zbyt bliskim położeniu punktu odkładania względem podstawy robota.
- Format maksymalny może przekroczyć zasięg, gdy chwytak musi wejść do kartonu na pełną głębokość.
- Osłona bezpieczeństwa nie może zostać dodana dopiero po symulacji, ponieważ zmienia dostęp do stanowiska.
- Zmiana formatu powinna mieć określone pozycje mechaniczne i parametry receptury w PLC.
- Layout serwisowy musi umożliwiać wymianę przyssawek i czyszczenie bez demontażu całej celi.
Chwytak, wizja i integracja PLC
Stanowisko SCARA działa stabilnie wtedy, gdy chwytak pewnie utrzymuje produkt, system wizyjny przekazuje skalibrowane współrzędne, a PLC obsługuje jednoznaczny handshake z robotem. Najlepszy robot nie skompensuje przecieku podciśnienia, odbłysku kamery ani niejasnego sygnału „produkt gotowy”.
Jaki chwytak do robota SCARA wybrać?
Chwytak dobiera się od właściwości produktu: jego powierzchni, masy, sztywności, temperatury, higieny oraz dopuszczalnego nacisku. Pierwszy krok to test pobrania na prawdziwych opakowaniach, również tych z odchyłką wymiaru i powierzchnią po produkcji.
- Chwytak podciśnieniowy pasuje do płaskich kartonów i stabilnych wieczek, jeśli powierzchnia zapewnia szczelność.
- Chwytak mechaniczny sprawdza się przy detalach porowatych lub perforowanych, gdzie próżnia traci podciśnienie.
- Chwytak miękki może ograniczać nacisk na opakowanie kosmetyczne, ale wymaga testu trwałości materiału.
- Czujnik podciśnienia powinien zgłaszać nieudane pobranie przed ruchem nad kartonem.
- Prowadzenie przewodów musi ograniczać ich ruch, aby nie skracały życia przewodów ani nie zmieniały dynamiki robota.
Więcej kryteriów zawiera materiał o chwytakach do robotów pakujących.
Czy SCARA współpracuje z systemem wizyjnym i PLC?
Tak, SCARA współpracuje z systemem wizyjnym po kalibracji układu kamera-robot, a przy ruchomym transporterze także po synchronizacji z enkoderem. PLC powinien zarządzać stanami linii, buforami, alarmami i bezpiecznym zatrzymaniem, a sterownik robota ruchem oraz logiką pobrania.
Przykład siódmy: kamera rozpoznaje obrót pudełka o 180 stopni, przesyła współrzędne, a SCARA wykonuje korektę osi J4 przed ułożeniem w kartonie. Przykład ósmy: enkoder transportera pozwala przeliczyć pozycję jadącej tacki w chwili pobrania.
- Kalibracja kamery musi zostać powtórzona po zmianie położenia kamery, obiektywu lub płaszczyzny transportera.
- Enkoder przekazuje rzeczywisty przesuw transportera, dlatego jest potrzebny przy śledzeniu produktów w ruchu.
- Handshake PLC powinien rozróżniać gotowość, cykl aktywny, błąd chwytu, brak produktu i żądanie zatrzymania.
- Receptura SKU powinna przechowywać parametry chwytaka, pozycje i tolerancje dla konkretnego formatu.
- Oświetlenie wizyjne trzeba dobrać do materiału opakowania, bo folia metalizowana i biały karton wymagają innych warunków.
Systemy wizyjne w pakowaniu warto projektować równolegle z robotem, a nie dopinać je po uruchomieniu mechaniki.
Bezpieczeństwo, test i odbiór stanowiska SCARA
Bezpieczeństwo stanowiska SCARA ocenia się dla kompletnej aplikacji: robota, chwytaka, transportera, produktu, osłon, trybów pracy i dostępu człowieka. Norma ISO 10218-2:2025 dotyczy integracji aplikacji oraz celi robotowej, dlatego znakowanie samego robota nie zastępuje oceny ryzyka całego stanowiska.
„Bezpieczeństwo aplikacji robotowej obejmuje kompletne stanowisko, a nie wyłącznie manipulator przemysłowy.” – International Organization for Standardization, ISO 10218-2:2025, parafraza wymagań dotyczących integracji
Jak bezpiecznie zintegrować robota SCARA?
Najpierw wykonaj ocenę ryzyka kompletnej celi, następnie dobierz środki ochronne, zweryfikuj funkcje bezpieczeństwa i udokumentuj testy. ISO 10218-1:2025 odnosi się do robota przemysłowego, a ISO 10218-2:2025 do jego integracji w aplikacji.
- Ocena ryzyka powinna obejmować upuszczenie produktu, utratę podciśnienia, zakleszczenie kartonu i niezamierzony restart.
- Osłony oraz blokady muszą zatrzymywać lub ograniczać niebezpieczny ruch zgodnie z przyjętą koncepcją bezpieczeństwa.
- Tryb ręczny wymaga jasnej procedury dla operatora i serwisanta podczas uczenia pozycji.
- Transporter należy zatrzymać lub bezpiecznie zsynchronizować, gdy człowiek ma dostęp do strefy zagrożenia.
- Chwytak trzeba traktować jako element ryzyka, ponieważ może upuścić produkt lub utrzymać energię pneumatyczną.
Materiał ma charakter informacyjny i nie zastępuje indywidualnej oceny ryzyka wykonanej dla konkretnego stanowiska przez kompetentny zespół.
FAT i kryteria odbioru – co zmierzyć przed wdrożeniem?
Podczas FAT należy zmierzyć pełny cykl z docelowymi produktami, chwytakiem i formatami skrajnymi, a nie tylko pokazać ruch robota bez obciążenia. Kryteria odbioru powinny obejmować takt nominalny i szczytowy, odrzuty, błędy chwytu, reakcje awaryjne oraz jakość układania w kartonie.
International Federation of Robotics publikuje analizy rynku automatyzacji, ale wynik wdrożenia zawsze weryfikuje lokalny test aplikacyjny. Zapisz kryteria przed zamówieniem. To skraca spory przy odbiorze.
- Dostarcz próbki produktu z wariantami minimalnym i maksymalnym, aby test nie opierał się na jednym idealnym detalu.
- Przekaż layout stanowiska z wymiarami transporterów, kartonów, osłon i strefą dostępu serwisowego.
- Ustal takt nominalny dla pełnej sekwencji, obejmującej pobranie, odkładanie, kontrolę i komunikację z PLC.
- Zdefiniuj limit odrzutów oraz sposób liczenia nieudanego pobrania, błędnej orientacji i zatrzymania linii.
- Przetestuj awarie takie jak brak produktu, utrata podciśnienia, otwarcie osłony i zatrzymanie transportera.
- Odbierz dokumentację obejmującą instrukcję, schematy, kopie programów, listę części zużywalnych i plan konserwacji.
Jeżeli planujesz test, przygotuj matrycę SKU, próbki opakowań, wymagany takt i kryteria FAT. Dopiero na tej podstawie dostawca może rzetelnie wskazać SCARA, robot delta do pick-and-place albo robota sześcioosiowego.
Najczęściej zadawane pytania
Co to jest robot SCARA?
Robot SCARA to robot przemysłowy przeznaczony głównie do szybkich ruchów w płaszczyźnie, ruchu pionowego oraz obrotu narzędzia wokół osi pionowej. Typowy układ czteroosiowy sprawdza się w pick-and-place, sortowaniu, obsłudze maszyn i pakowaniu. Terminologię robotyki porządkuje ISO 8373:2021.
Jakie zastosowania ma robot SCARA w pakowaniu?
Robot SCARA może pobierać produkty z transportera, obracać je i odkładać do tacek, kartonów lub gniazd maszyny. Nadaje się także do sortowania i kompletacji, jeśli produkt jest stabilny, a wymagana orientacja nie wymaga pochylania w wielu płaszczyznach. Dobór potwierdza się testem z docelowym chwytakiem.
Robot SCARA czy robot delta – co wybrać?
To zależy od trajektorii i produktu: SCARA jest mocnym kandydatem przy szybkim ruchu poziomym oraz obrocie opakowania, a robot delta przy bardzo dynamicznym pick-and-place lekkich produktów nad transporterem. Nie należy zakładać, że delta zawsze wykona krótszy cykl. Porównanie powinno obejmować pełną sekwencję, a nie sam czas przejazdu.
Czy robot SCARA może pakować do kartonów?
Tak, jeżeli karton mieści się w przestrzeni roboczej, a produkt można odłożyć z góry bez złożonego pochylenia. Płytkie kartony, tacki i wkładki zwykle pasują do tej kinematyki. Głębokie opakowania lub wysokie przegrody mogą wymagać innego chwytaka albo robota sześcioosiowego.
Jak dobrać udźwig robota SCARA?
Dodaj masę produktu, chwytaka, adaptera, czujników i poruszających się przewodów, a następnie sprawdź środek ciężkości oraz moment bezwładności. Udźwig nominalny nie daje pełnej odpowiedzi o dynamice. Wiążące ograniczenia określa dokumentacja wybranego modelu i test producenta lub integratora.
Czy SCARA współpracuje z systemem wizyjnym?
Tak, system wizyjny może przekazać robotowi pozycję i kąt produktu po kalibracji kamera-robot. Gdy produkt jedzie na transporterze, potrzebna jest także synchronizacja z enkoderem. Skuteczność rozpoznawania należy sprawdzić na rzeczywistym oświetleniu, tle i opakowaniach.
Jak sprawdzić czas cyklu robota SCARA?
Czas cyklu zmierz dla całej sekwencji: wykrycia produktu, dojazdu, chwytu, stabilizacji, przeniesienia, odłożenia i komunikacji z linią. Dane katalogowe nie zastępują symulacji ani FAT z rzeczywistym obciążeniem. Zapisz też liczbę nieudanych pobrań i przyczynę każdego odrzutu.
Źródła i literatura
- International Organization for Standardization – ISO 8373:2021, Robotics – Vocabulary.
- International Organization for Standardization – ISO 9283:1998, Manipulating industrial robots – Performance criteria and related test methods.
- International Organization for Standardization – ISO 10218-1:2025, Safety requirements for industrial robots.
- International Organization for Standardization – ISO 10218-2:2025, Safety requirements for industrial robot applications and robot cells.
- International Federation of Robotics – materiały branżowe i raporty dotyczące robotyki przemysłowej.